Pro & Industrial Edition Features
Advanced static code analysis, logic visualization, industrial safety compliance, and fleet maintenance suite.
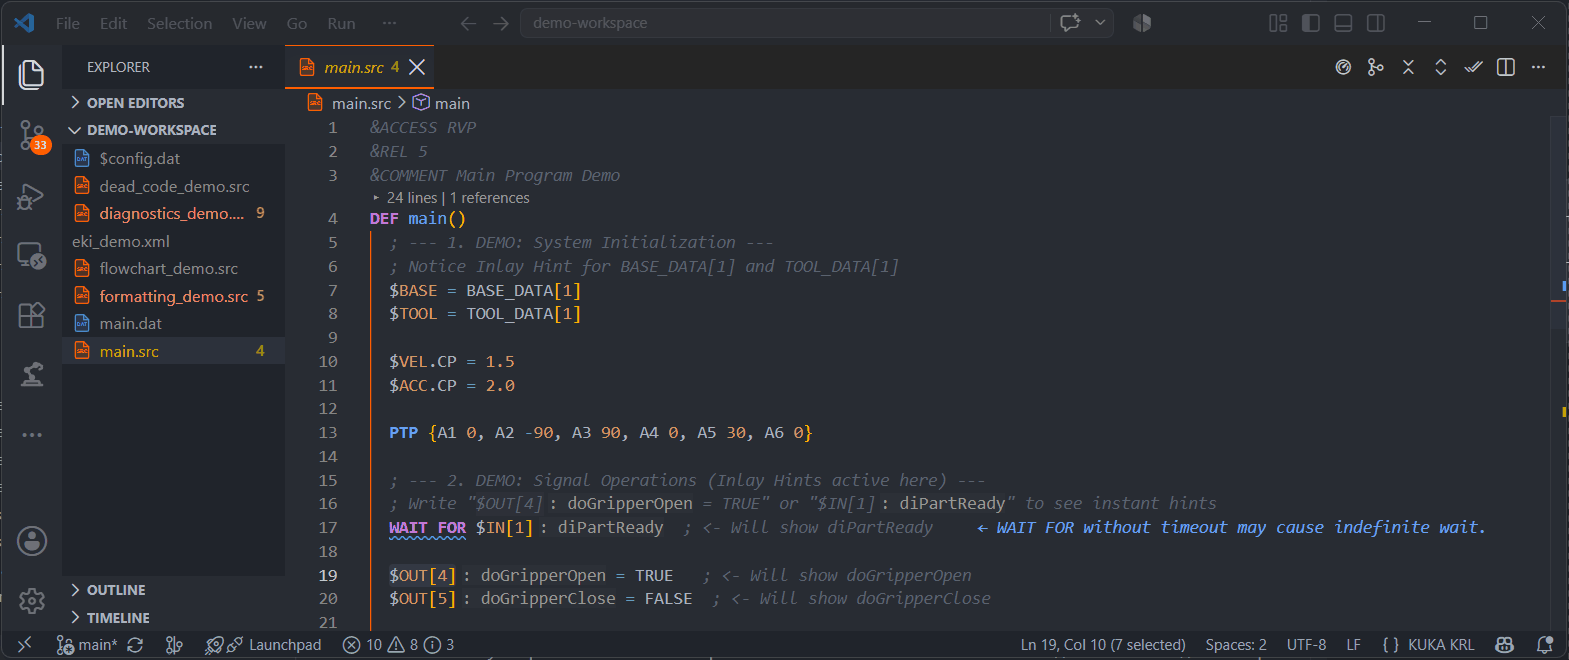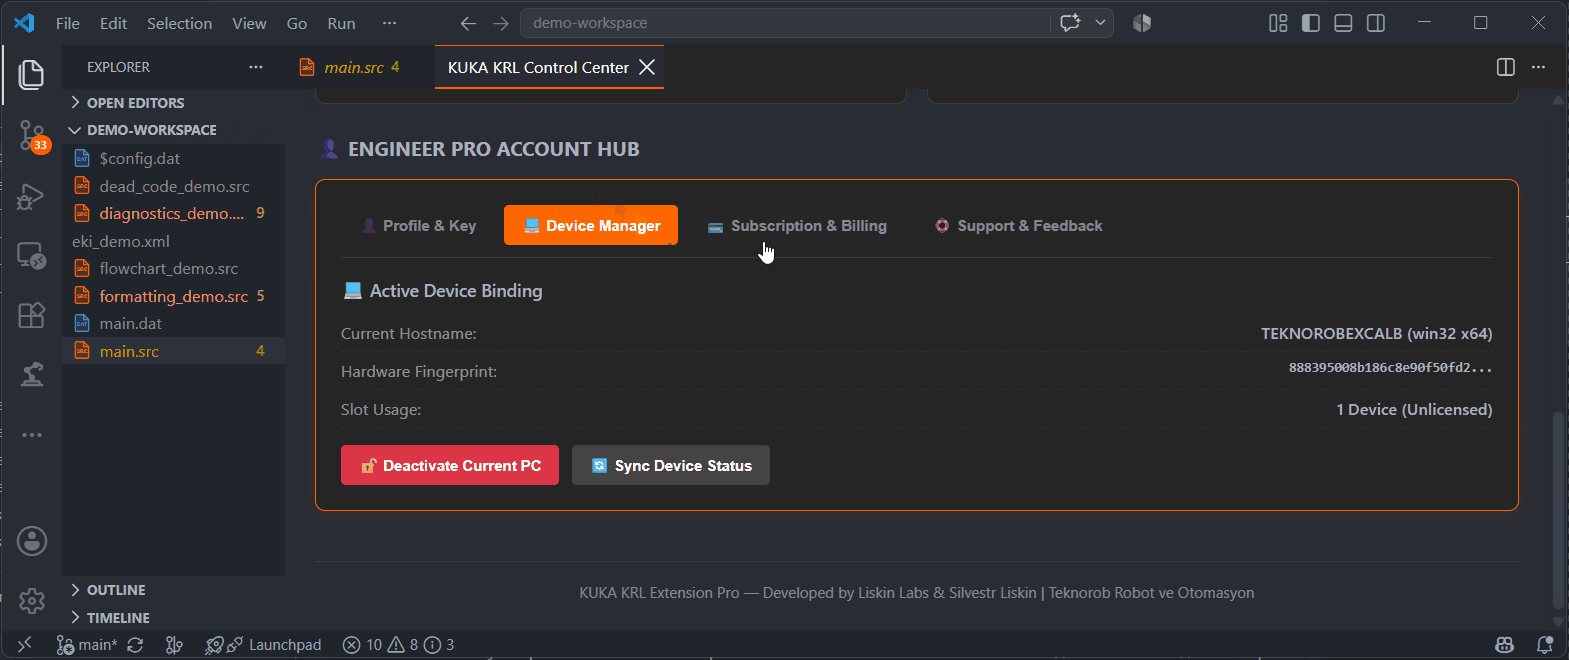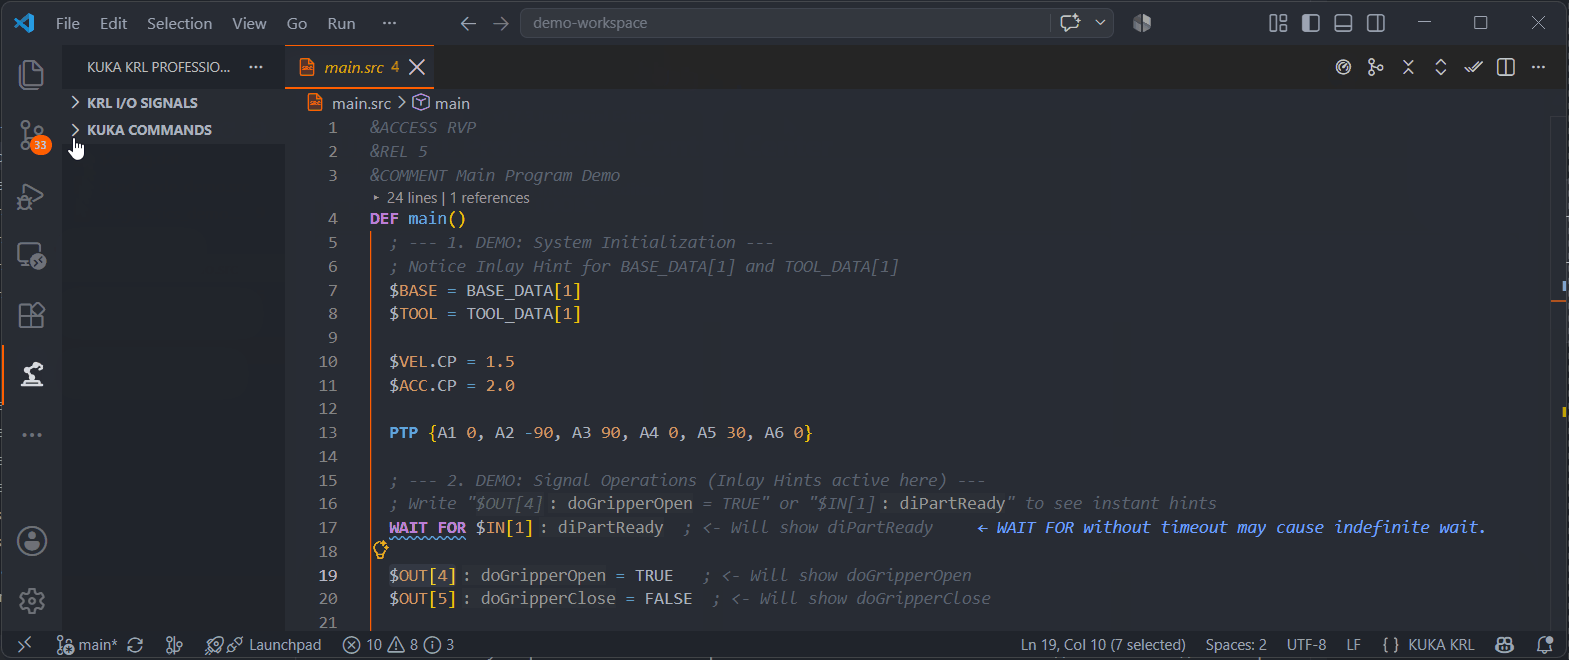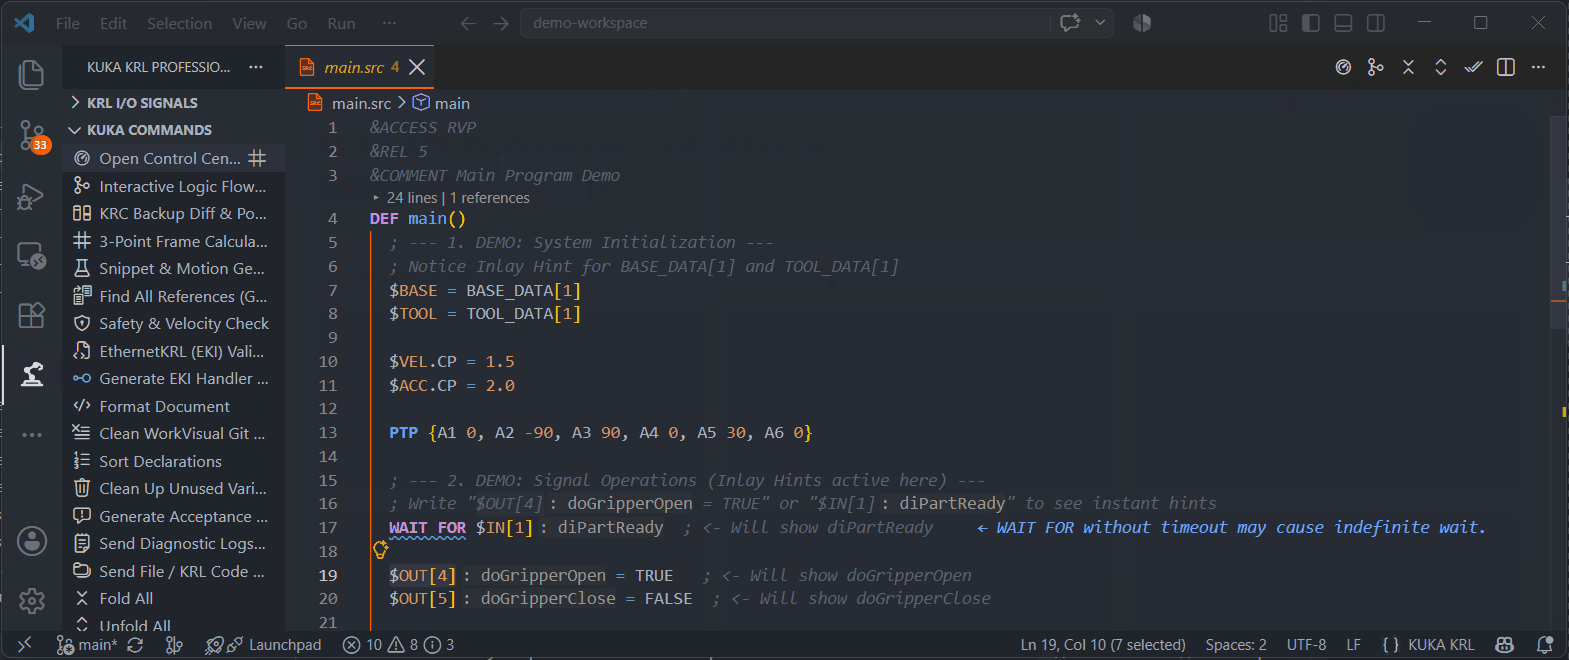
16. KUKA Control Center Dashboard (krl.openControlCenter)
Fluent UI command center providing 1-click access to all Pro diagnostics, backup analytics, trajectory builders, and licensing.
17. VS Code Telegram Support Chat Panel (krl.openTelegramChat)
Embedded support chat window directly inside the IDE connected with our dedicated Telegram Support Gateway for real-time engineering feedback and bug reports from the shop floor.
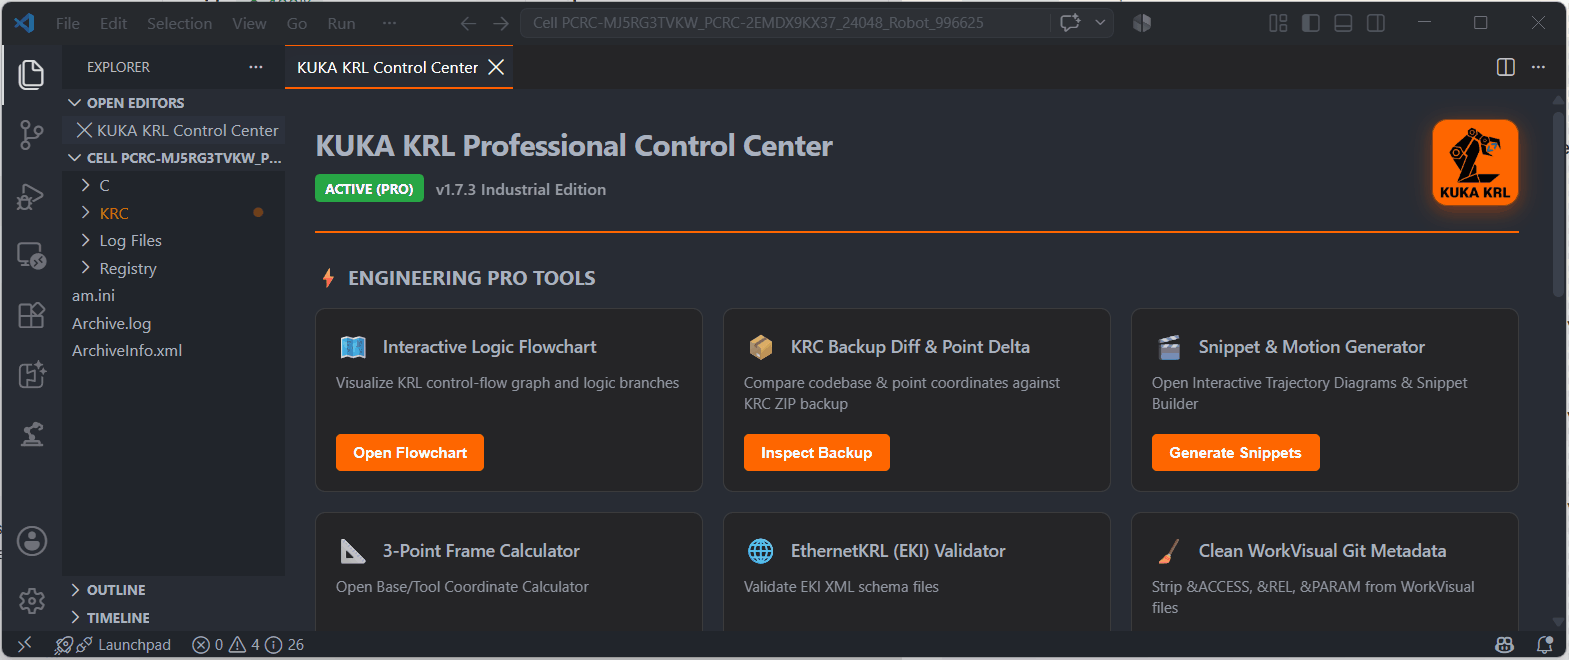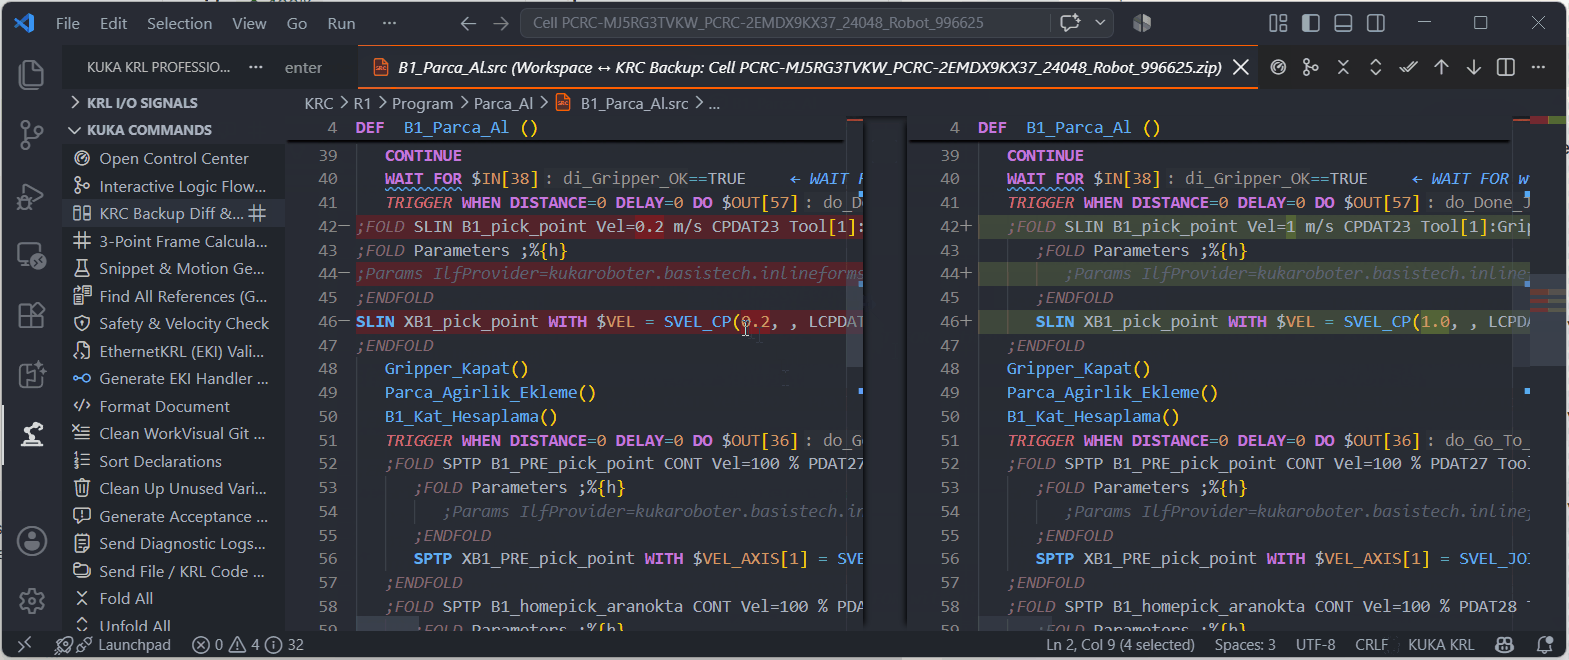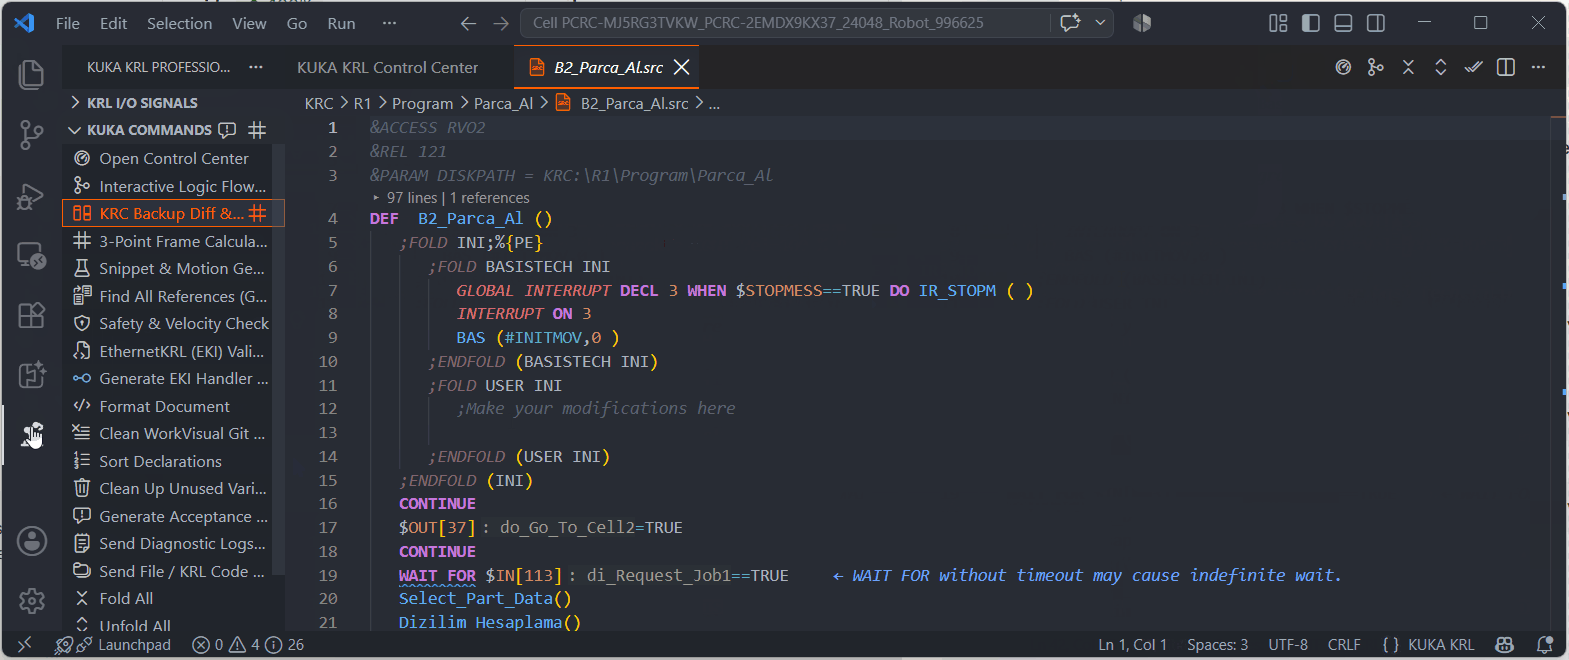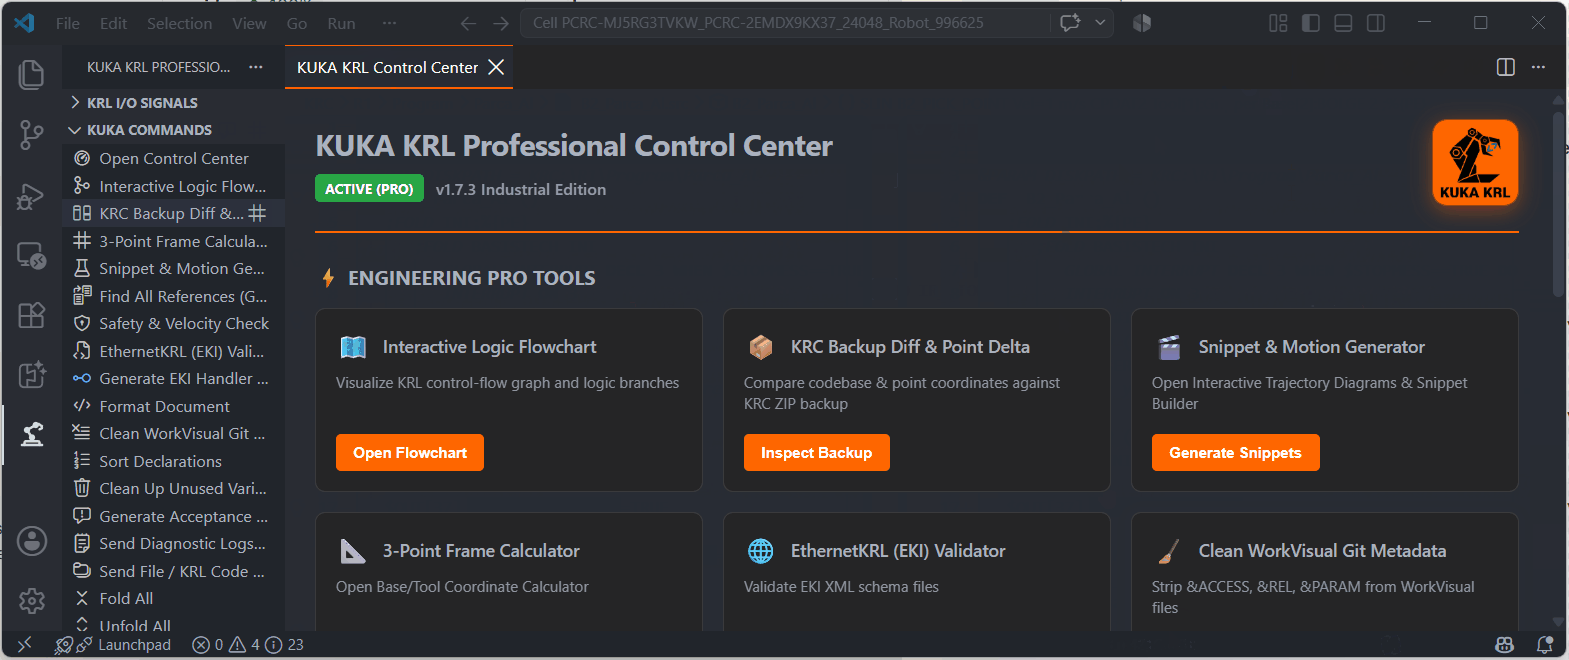
18. KRC Fleet Backups & Point Delta Spatial Inspector (krl.compareKrcBackups)
Compare physical SmartPAD .zip backups directly without manual extraction. Calculates 6-axis spatial coordinate deltas ($\Delta X, \Delta Y, \Delta Z, \Delta A, \Delta B, \Delta C$) between teaching versions and highlights hazardous point shifts exceeding safety tolerances.
19. Interactive Motion Trajectory & Spline Block Generator (krl.insertMotionTrajectory, krl.insertSplineBlock)
Visual motion sequence builder for standard and modern KSS motions (PTP, LIN, CIRC, SPTP, SLIN, SCIRC, SPLINE Block) featuring dynamic SVG vector trajectory diagrams and $SGEAR_JERK profile validation.
20. Native Copilot-Style Persistent AI Diff Review (KrlReviewService)
Professional multi-file diff staging system for AI-assisted refactoring. Displays pending changes inline, in side-by-side diff viewers, and via status bar indicators. Allows reviewing, accepting, or rejecting changes per-file or per-hunk (krl.review.acceptFile, krl.review.rejectFile, krl.review.acceptHunk, krl.review.rejectHunk).
21. KSS Spline Kinematic Separation & Modern Spline Converter (krl.convertLegacyToSpline)
Strict architectural segregation between standard legacy movements (PTP, LIN, CIRC) and modern Spline kinematics (SPTP, SLIN, SCIRC). Prevents illegal parameter mixing (e.g. $APO.CDIS inside Spline blocks) and provides 1-click batch conversion of legacy motion blocks into optimized Spline segments.
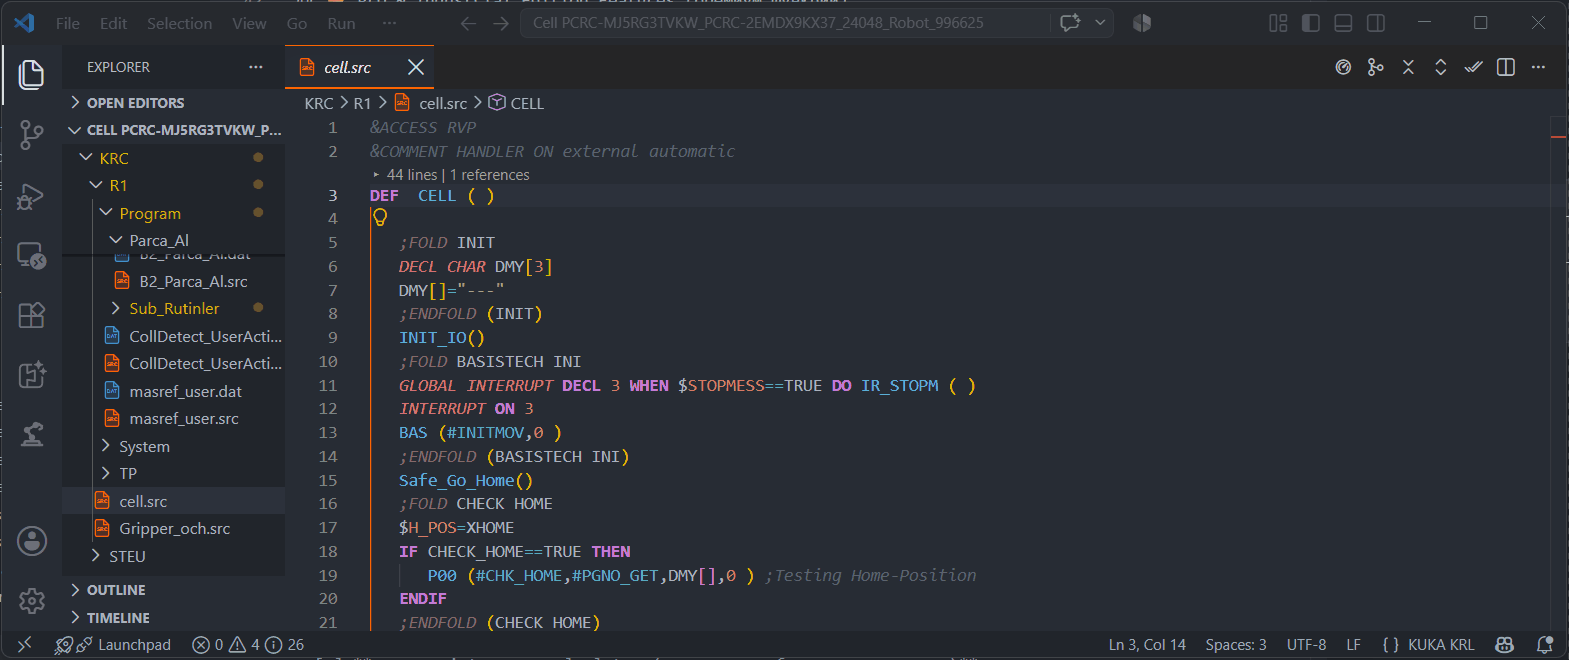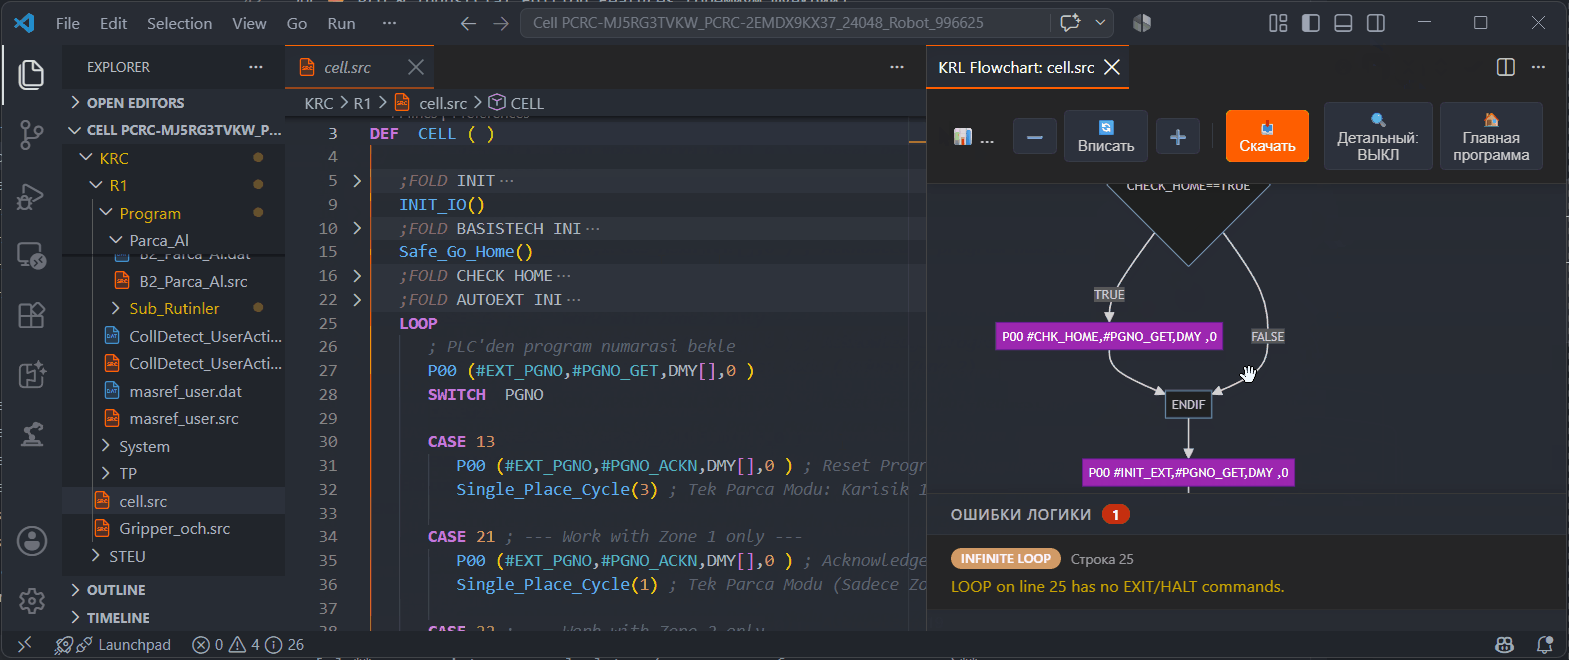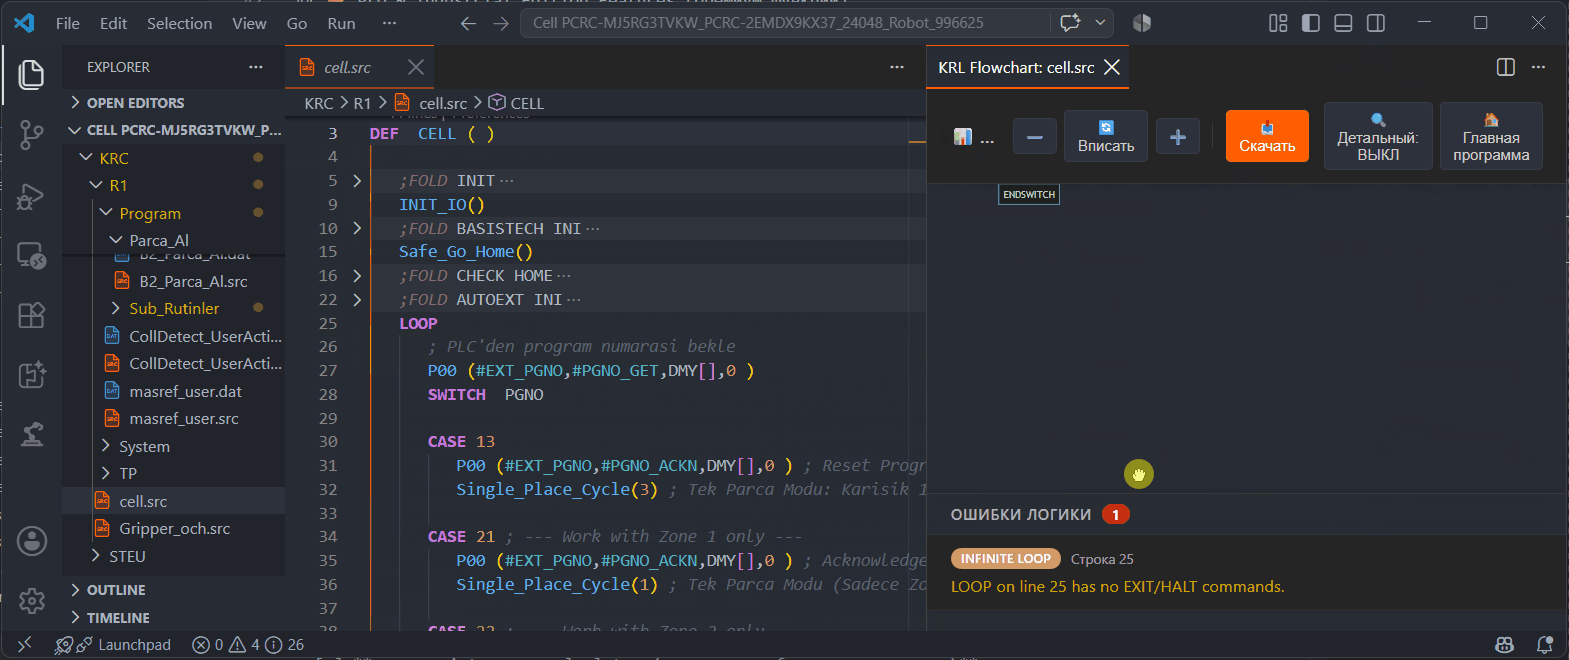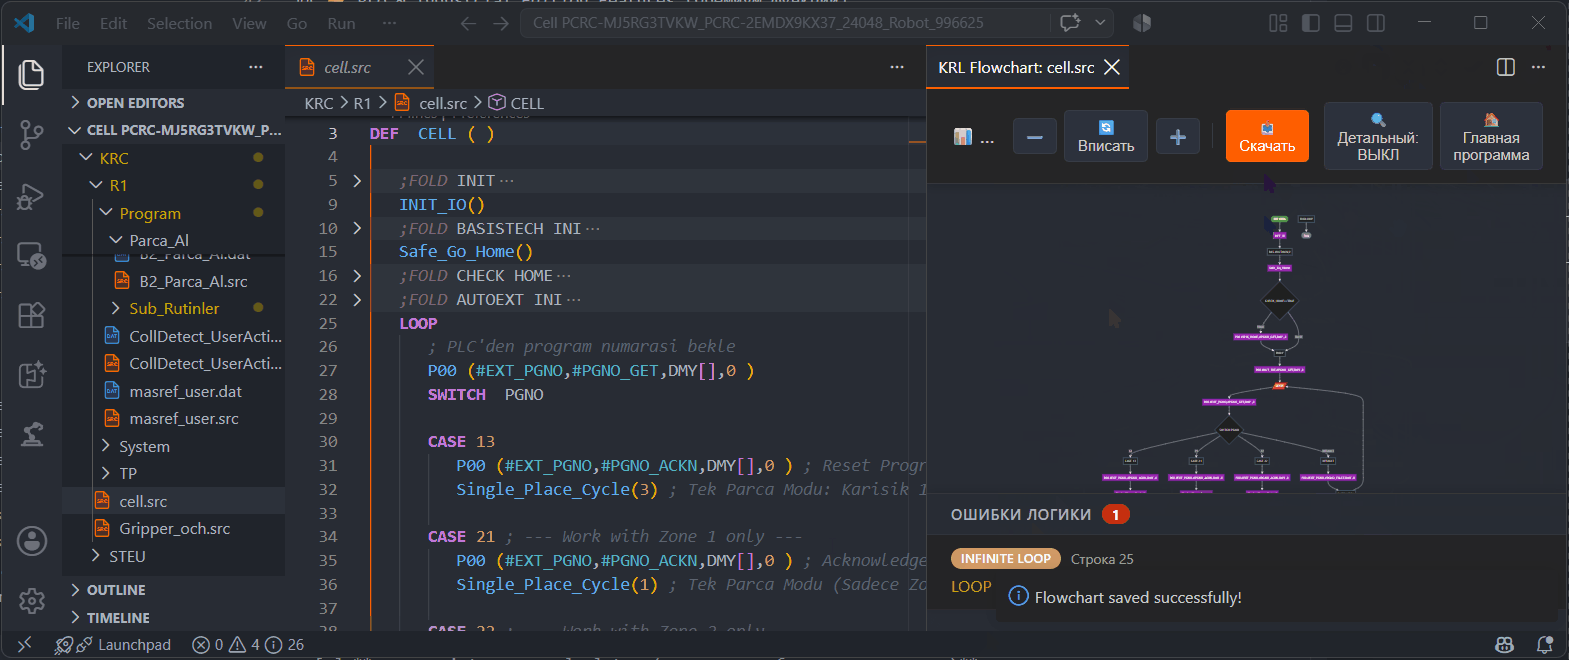
22. Interactive Flowchart Viewer & Control Flow Graph (krl.showFlowchart)
Transforms intricate .src subroutine logic into interactive Mermaid SVG diagrams in real time. Features bidirectional navigation (clicking graph nodes jumps directly to the source line) and 1-click vector SVG export for customer documentation and acceptance reports.

23. EthernetKRL (EKI) Suite & Telegram Generator (krl.generateEkiTelegram)
Validates EKI XML schemas and channel descriptors, tests socket telegram buffers, and auto-generates complete KRL network send/receive routines.
24. Industrial Safety & ISO 13849 Compliance Inspector (krl.runSafetyCheck)
Automated diagnostic inspector flagging uninitialized $TOOL/$BASE, missing BAS(#INITMOV, 0), unmonitored WAIT FOR deadlocks, array index overruns (TOOL_DATA[16]), dual-channel $SAFEIN discrepancies, and invisible Cyrillic look-alike characters.
25. EVT Binary Event Log Decoder (krl.viewEvtLog)
High-speed zero-dependency decoder for KSS .evt binary diagnostic event archives. Decodes timestamps, event IDs, severity levels, and module origins into an interactive, filterable tabular log viewer.
26. Signal Matrix & I/O Spreadsheet Viewer (krl.showIoMatrix)
Interactive cross-reference table mapping all $IN, $OUT, $ANIN, and $ANOUT signals across the workspace. Search, filter by comment, detect unmapped or duplicated fieldbus channels, and export to CSV/Excel.
27. Trajectory Welding & Motion Statistics Profiler (krl.calculateMotionStats)
Comprehensive motion path profiler computing total cycle distances, motion segment counts, seam welding lengths, and velocity distributions across programs.
28. 3-Point Base/Tool Frame Calculator (krl.showCalculator)
3D frame transformation calculator (BASE_DATA[x] / TOOL_DATA[x]) computing Euler orientation angles (A, B, C) and transformation matrices from 3 physical touch points (Origin, X-axis, XY-plane).
29. AI-Supportive Domain Context Tools (@kuka /get-io-matrix, @kuka /check-safety)
Native context providers and AST extraction tools enabling Google Antigravity IDE and GitHub Copilot to deeply understand KRL robot architectures, signal tables, and kinematics.
30. Industrial Acceptance Quality Report Generator (krl.generateQualityReport)
Generates comprehensive HTML and JSON code quality reports with safety scorecards, cyclomatic complexity metrics, and standard compliance audits for customer project sign-off.
31. 100% Adaptive Themes & Hexa-Locale Switcher
Factory-tuned dark, light, and high-contrast OLED themes with reactive SVG diagram rendering. Seamless 1-click switching across 6 industrial languages: English, German, Russian, Spanish, Italian, and Turkish.
32. Advanced KRL Kinematics & 6D Transformation Suite
Industrial offline trajectory and frame manipulation suite:
- 6D Trajectory Mirroring (
krl.mirrorTrajectory): Cartesian reflection across Planes X, Y, Z with automated Turn bit manipulation ($A_1..A_6$). - 6D Batch Point Transformation (
krl.batchShiftPoints): Geometric operator multiplication (:) for Tool offsets, Base offsets, and direct vector shifts. - Reverse Motion Path Trajectory (
krl.reverseTrajectory): Inverts sequence of motion targets while preserving circular trajectory segments and inline form folds. - Sequential Point Renumbering (
krl.renumberPoints): Synchronized batch renaming of points across.srcmotions, inline form folds, and companion.datsymbols (XP1,FP1,PPDAT1). - Tool & Base Coordinate Inspector (
krl.toolBaseOverview): Extracts, inspects, and exports all 64$TOOL_DATAand$BASE_DATAframes to CSV. - KFD User Tech Package Parser (
.kfd): Complete AST validation for custom Inline Form packages.
33. KUKA.Sim 4.10 & iiQWorks.Sim 1.3 Kinematic Safety Analyzers
Deep industrial simulation rules reverse-engineered from KUKA.Sim 4.10 & iiQWorks.Sim 1.3:
- Status (S) & Turn (T) Range Validator: Flags illegal kinematic Status ($S \notin 0..7$) and Turn bitmasks ($T \notin 0..63$).
- Context-Aware RESUME Analyzer: Flags illegal
RESUMEstatements outside interrupt handling subroutines. - FOR Loop STEP 0 Detector: Identifies infinite controller loop conditions where
FORloop step increment equals 0. - SUBMIT Interpreter Restrictions: Flags illegal synchronous robot motion commands inside background
$SPS.SUBtasks. - SYNC with SPLINE Sequence Guard: Verifies synchronous trigger statements inside spline blocks.
- Automotive Tech Package Protection: Shields KUKA.ServoGun (
%MKUKATPSERVOTECH), SpotTech, ArcTech, and GlueTech from corruption during refactoring.
34. Enterprise Fleet Reliability & Non-Destructive Code Verification
Verified across 9,804 real industrial plant modules (4.2M+ LoC across 17 robotics installations and 8 automotive/Tier-1 clients) with 0 line truncations, 0 block regressions, and 100% code preservation.
35. Riparazione automatica sicura di KRL (krl.fixAllSafeIssuesInFile)
Risoluzione deterministica in 1 clic di 7 classi di difetti sintattici e strutturali sicuri senza alterare la cinematica:
- Pulizia BOM e caratteri non ASCII: Rimozione di UTF-8 BOM (
\xEF\xBB\xBF), virgolette tipografiche, trattini lunghi e normalizzazione dei caratteri speciali per evitare errori del compilatore KSS. - Sincronizzazione FOLD / ENDFOLD: Allineamento dei tag di chiusura
;ENDFOLDcon i rispettivi;FOLD. - Prevenzione loop infinito FOR STEP 0: Sostituzione del passo critico
STEP 0con l'incremento sicuroSTEP 1. - BRAKE obbligatorio prima di RESUME: Iniezione dell'istruzione di frenata
BRAKEprima diRESUMEnelle routine di interrupt (elimina KSS01442). - Convalida carico utile ($LOAD): Aggiunta delle chiamate
BAS(#TOOL, currentTool)dopo le assegnazioni a$LOADper prevenire sovraccarichi dei motori. - Normalizzazione modificatori di approssimazione duplicati: Pulizia dei token di blending duplicati accidentalmente (
C_DIS,C_PTP). - Sincronizzazione metadati Inline Form: Allineamento dei parametri XML con le istruzioni KRL (
$OUT[...]), impedendo sovrascritture indesiderate durante il Touch-Up su SmartPAD. - Rollback Guard e Monaco Diff: Protezione con ripristino immediato in caso di regressioni e anteprima visiva su Monaco Diff Editor.
NOTE
Eliminazione delle variabili inutilizzate: Gestita in modo dedicato tramite krl.cleanupUnusedVariables (Universal Backup & Unused Variable Purge Engine [PRO]) con protezione per $config.dat, sps.sub e interfacce EthernetKRL.
36. Montaggio in tempo reale dei backup KRC e sincronizzazione ZIP bidirezionale (krl.mountBackupZipAsProject)
Apertura diretta dei backup di SmartPAD (Robot1.zip, KRCDiag_*.zip) come cartella di lavoro in VS Code senza estrazione. Il salvataggio (Ctrl+S) aggiorna il file .zip in meno di 80ms.
37. Profilatore dinamico di traiettoria e predittore di singolarità
Simulazione cinematica preventiva e analisi dei rischi prima del caricamento sul controllore:
- Singolarità del polso (Wrist): Rilevamento dei movimenti lineari vicini a $A_5 \approx 0^\circ \pm 5^\circ$.
- Limiti di portata: Avvisi per traiettorie che superano il 96% del raggio massimo.
- Analisi delle perdite di tempo ciclo: Calcolo dei ritardi causati dagli arresti di avanzamento (Vorlaufstopp).
38. SCADA Live Bridge e connessione al controllore in tempo reale (krl.live.connect, krl.live.openDashboard) [PRO]
Ponte bidirezionale hardware di telemetria e diagnostica per controllori fisici KUKA KRC4/KRC5 e OfficePC tramite CrossComm WCF, OPC UA o EthernetKRL:
- Coordinate e stato in tempo reale: Posizioni cartesiane TCP ($X, Y, Z, A, B, C$) e angoli degli assi ($A_1..A_6$).
- Modi operativi e interblocchi: Modo operativo (T1, T2, AUT, EXT), abilitazione azionamenti (
$PERI_RDY) e arresto d'emergenza ($ALARM_STOP). - Tracciamento interprete e puntatore di programma: Stato di Submit (
$SPS) e interprete robot ($PRO_STATE), nome programma ($PRO_NAME) e riga corrente ($PRO_IP). - Override dinamico: Visualizzazione e regolazione dell'override di velocità (
$OV_PRO). - Diagnostica I/O di campo: Monitoraggio in tempo reale di ingressi/uscite digitali (
$IN/$OUT1..4096) e flag ($FLAG).
39. Multi-ispettore registri eventi KSS e cronologia unificata (krl.openAllEventLogs) [PRO]
Aggregatore dei file di registro del controllore (KrcLog.evt, KSSLog.evt, ecc.) in una sequenza temporale con traduzione multilingue dei codici di errore KSS.
40. Risoluzione dei simboli con tolleranza per parentesi quadre e array
Elaborazione robusta dell'AST per espressioni complesse, indici di array e campi di strutture KRL (es. $OUT[12], $COUNT_I[1], LOAD_DATA[1].M).
41. Correzione automatica della desincronizzazione metadati Inline Form (ILF) (krl.fixAllSafeIssuesInFile) [PRO]
Allineamento deterministico tra istruzioni di movimento KRL nei fold ;FOLD PTP/LIN e commenti XML interni.
42. Compatibilità KSS 8.7.9 ed espansione modelli robot
Modelli cinematici aggiornati per KSS 8.7.9 (inclusi KR 50 R2500 e GripperSpotTech) e verifica completa dei parametri di carico dinamico (massa, baricentro e tensori d'inerzia).
43. Analizzatore topologia bus e cataloghi pacchetti KOP WorkVisual (krl.inspectWvsTopology) [PRO]
Analisi diretta in memoria dei progetti binari KUKA WorkVisual senza estrazione manuale:
- Cataloghi opzioni KOP: Estrazione dei pacchetti tecnologici (
KUKA.EthernetKRL,KUKA.SafeOperation,KUKA.GripperSpotTech,KUKA.Profinet), versione runtime KSS e profili cinematici daSolution.MetaData. - Topologia bus EtherCAT e Profinet: Analisi dei moduli slave EtherCAT (
EcatDiag_*.xml), bus Virtual I/O e reti Profinet con mappatura degli indirizzi. - Esportazione segnali verso CAD PLC: Esportazione immediata delle tabelle
$INe$OUTnei formati Siemens TIA Portal XML/SDF, Beckhoff TwinCAT 3 GVL ed EPLAN CSV.
44. Autosincronizzazione punti e normalizzatore companion .DAT (krl.syncPointsToDat) [PRO]
Sincronizzazione deterministica di coordinate spaziali e parametri di movimento tra .src e .dat:
- Scansione comandi di movimento AST: Ispezione di tutte le istruzioni (
PTP,LIN,CIRC,SPTP,SLIN,SCIRC) e delle intestazioni dei moduli (PDAT_ACT,FDAT_ACT,LDAT_ACT). - Creazione automatica file .DAT: Generazione automatica di una struttura valida
DEFDAT <MODULE> PUBLICse il file dati è assente. - Inserimento dichiarazioni mancanti: Aggiunta delle definizioni (
DECL E6POS,DECL FDAT,DECL PDAT,DECL LDAT) in un blocco ordinato;FOLD Auto-Synchronized Pointsprima diENDDAT, preservando le coordinate acquisite.
45. Suite intelligente KUKA.Sim e Visual Components (.vcmx) [PRO]
Validazione e post-elaborazione di archivi di simulazione 3D .vcmx (krl.inspectVcmxLayout, krl.validateVcmxSimulation, krl.exportVcmxToKrl):
- Ispettore isola robotica VCMX: Parser a due livelli di
layout.rscper estrarre cinematica robot, segnali e logiche di processo senza avviare software CAD complessi. - Validatore deadlock e corse critiche di simulazione: Rileva e ripara 4 errori critici (
VCMX001deadlock sui fronti,VCMX002timeout di attesa,VCMX003perdite variabili di prodotto,VCMX004segnali orfani) con backup.bk1/.bk2. - Post-processore da VCMX a KRL: Converte sequenze di simulazione (
LinMotion,PtpMotion,SetSignal,WaitSignal) in moduli KRL sincronizzati.src+.dat.
46. Suite in tempo reale KUKA.RobotSensorInterface (RSI) 4ms [PRO]
Sviluppo e convalida di anelli di controllo sensori ad alta frequenza (krl.validateRsiXml, krl.generateRsiCode):
- Validatore schemi RSI XML: Verifica di
SensorInterface/*.xml, parametri socket, tipi di dato e continuità indiciINDX. - Generatore driver RSI 4ms / 12ms: Generazione di loop KRL
#IPO_FAST(4ms / 250Hz) e#IPO(12ms / 83Hz) per correzione cartesiana (#POSCORR) e controllo assi ROS 2 (#AXISCORR). - Libreria intrinseca di sistema: Supporto per
RSI_CREATE,RSI_ON,RSI_MOVECORR,RSI_OFF,RSI_DELETEe relative costanti.
47. Importatore CAM CNC G-Code e vettori SVG (krl.importGcodeToKrl) [PRO]
Converte percorsi utensile CAD/CAM e profili 2D in codice KRL operativo:
- Elaborazione ISO G-Code: Conversione
G0$\rightarrow$PTP/SPTP,G1$\rightarrow$LIN/SLINe archiG2/G3$\rightarrow$CIRC/SCIRCcalcolando il punto intermedio 3DAuxPoint. Mappatura avanzamento in$VEL.CPe comandi M su$OUT[...]. - Importazione grafica vettoriale SVG: Analisi di elementi
<path>,<polyline>,<polygon>,<circle>con approssimazione curve di Bézier e piani di sicurezzaZ_Safee lavoroZ_Work.
48. Calibrazione visiva Hand-Eye a 9 punti ed esportatore tag PLC [PRO]
- Piramide di calibrazione Hand-Eye (
krl.generateVisionCalibration): Calcolo degli angoli di Eulero KUKA ($A, B, C$) tramite matrice Look-At per telecamereEye-in-HandedEye-to-Hand. - Esportatore tag bus di campo PLC (
krl.exportPlcTags): Mappatura delle dichiarazioniSIGNAL,$IN,$OUTin indirizzi IEC 61131-3 (%I0.0,%Q0.0) per TIA Portal XML/SDF, TwinCAT 3 GVL ed EPLAN CSV.
49. Ponte integrato Model Context Protocol (MCP) per IA [PRO]
Gateway locale sicuro per assistenti di intelligenza artificiale (127.0.0.1):
- Integrazione diretta con Cursor, Antigravity, Claude Code e Windsurf: Espone telemetria in tempo reale (
krl_live_telemetry), diagnostica statica (krl_workspace_diagnostics), autoriparazione del codice (krl_safe_auto_repair) e specifiche di 957+ variabili di sistema KSS. - Copia configurazione rapida: Comando
krl.copyMcpConfigper copiare le impostazioni JSON pronte per Claude Desktop e Cursor.
50. Licenze Enterprise Air-Gap offline (.lic) [PRO]
- Esportazione richiesta Hardware ID (.lic) (
krl.exportHardwareIdFile): Crea il file firmatoliskin-hardware-id.licper il trasferimento sicuro tramite USB in impianti industriali isolati. - Importazione licenza firmata (.lic) (
krl.importOfflineLicenseFile): Valida la firma crittografica Ed25519 daliskin-krl-license.licistantaneamente offline e attiva la modalità PRO in modo permanente.