Pro & Industrial Edition Features
Advanced static code analysis, logic visualization, industrial safety compliance, and fleet maintenance suite.
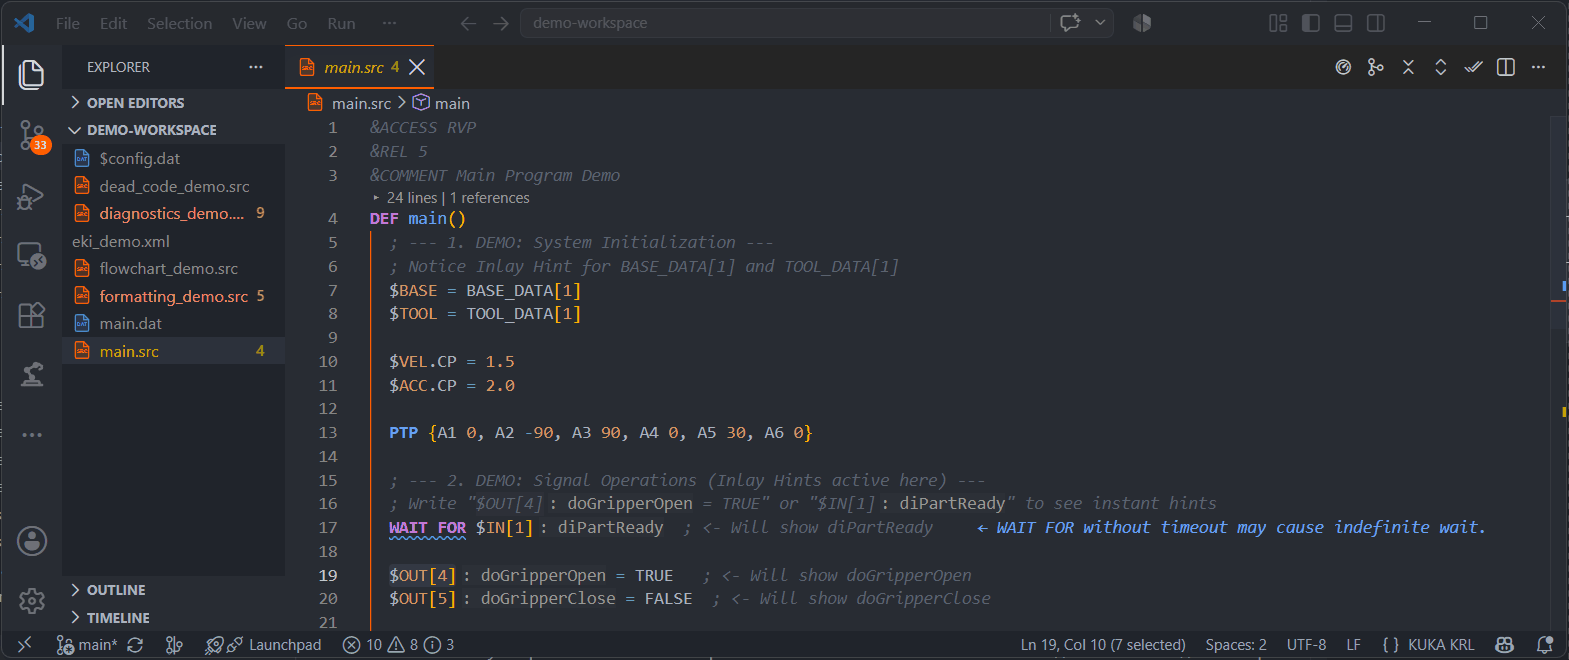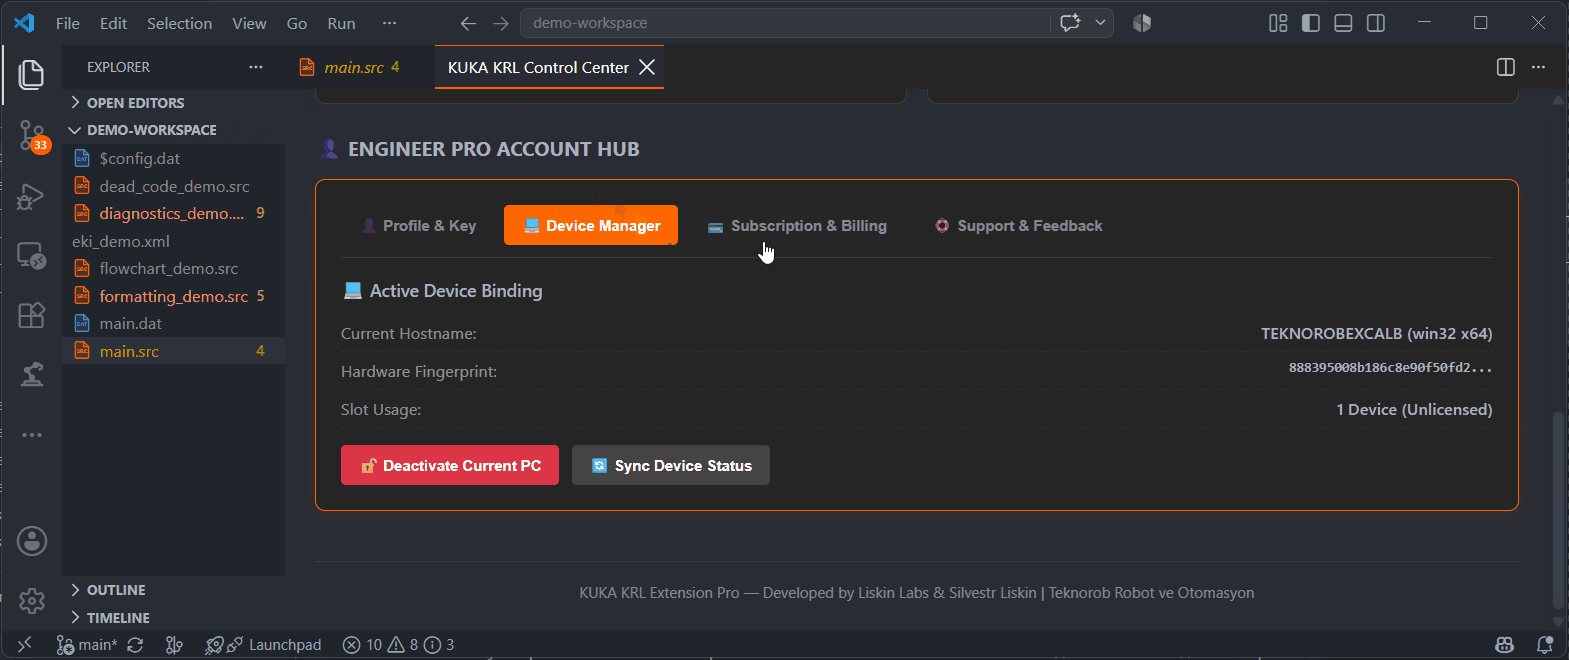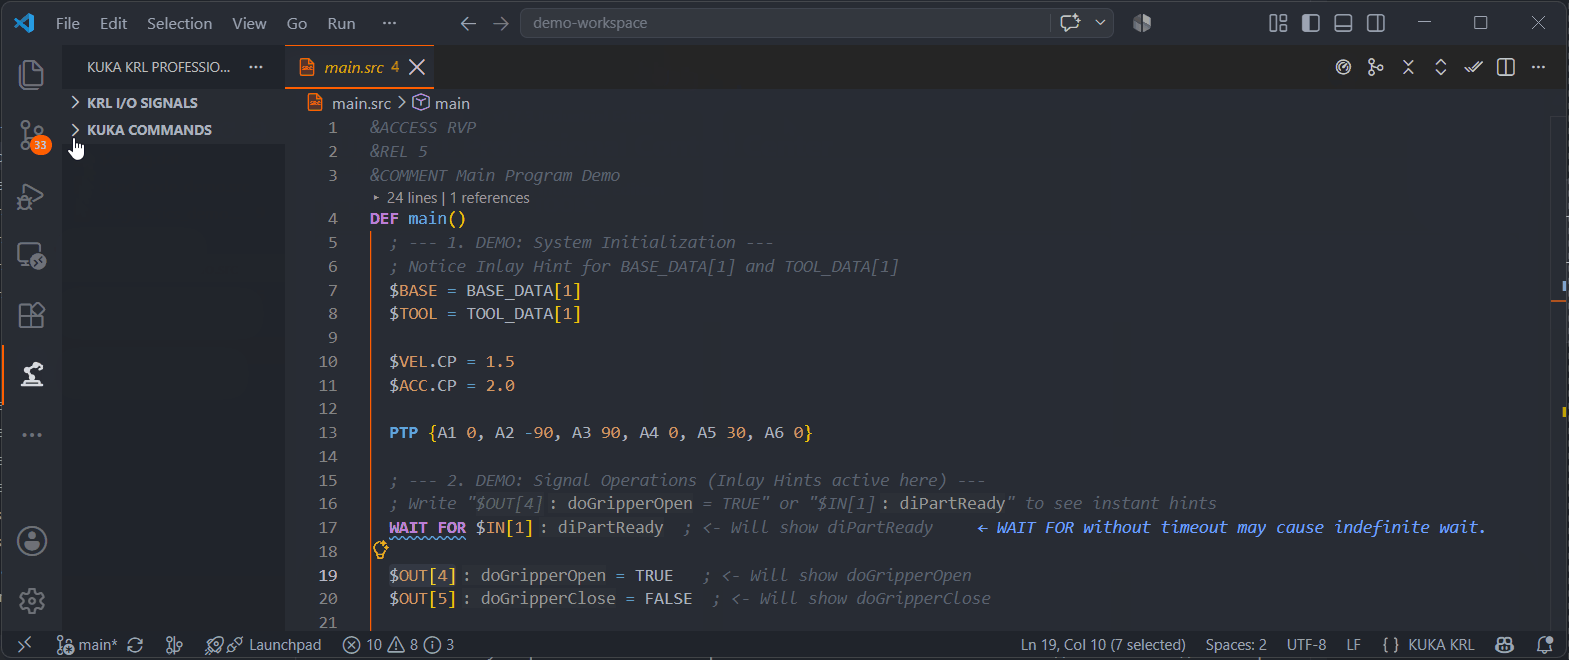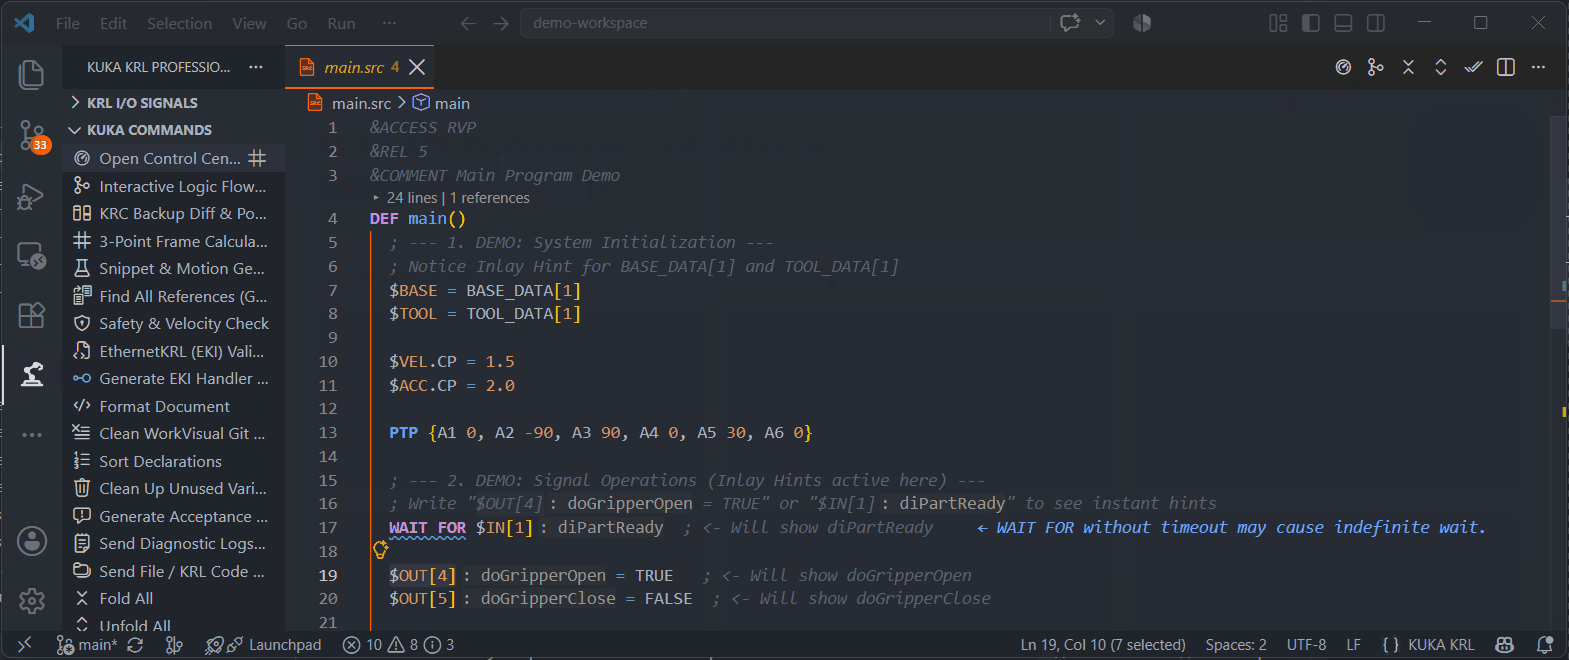
16. KUKA Control Center Dashboard (krl.openControlCenter)
Fluent UI command center providing 1-click access to all Pro diagnostics, backup analytics, trajectory builders, and licensing.
17. VS Code Telegram Support Chat Panel (krl.openTelegramChat)
Embedded support chat window directly inside the IDE connected with our dedicated Telegram Support Gateway for real-time engineering feedback and bug reports from the shop floor.
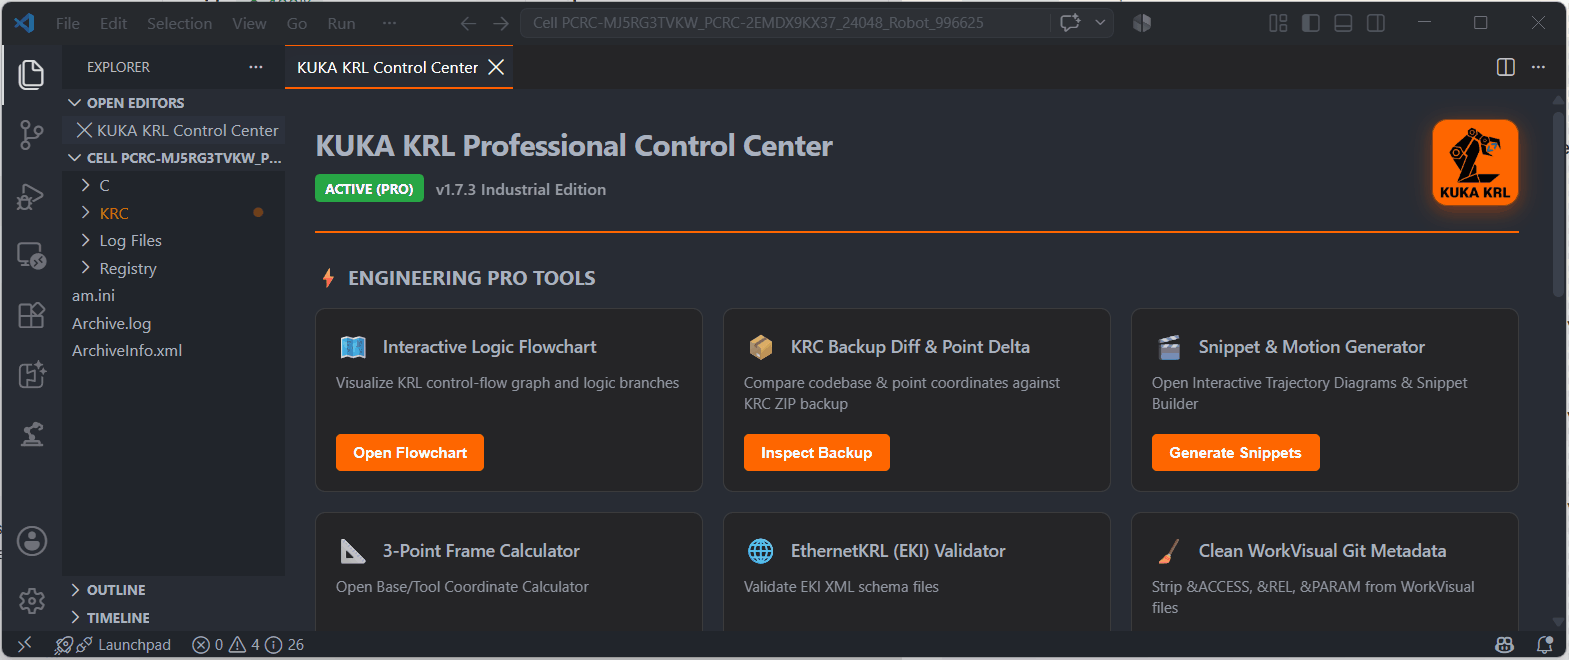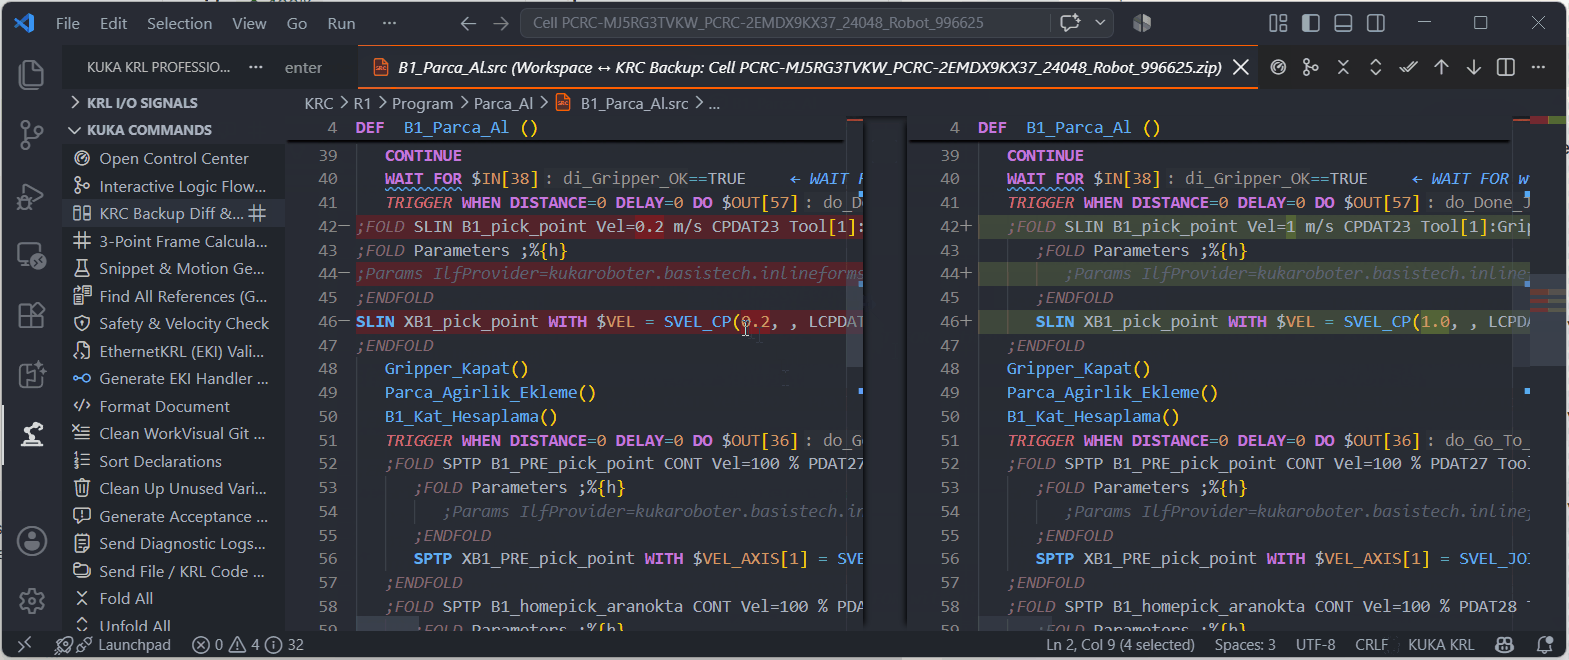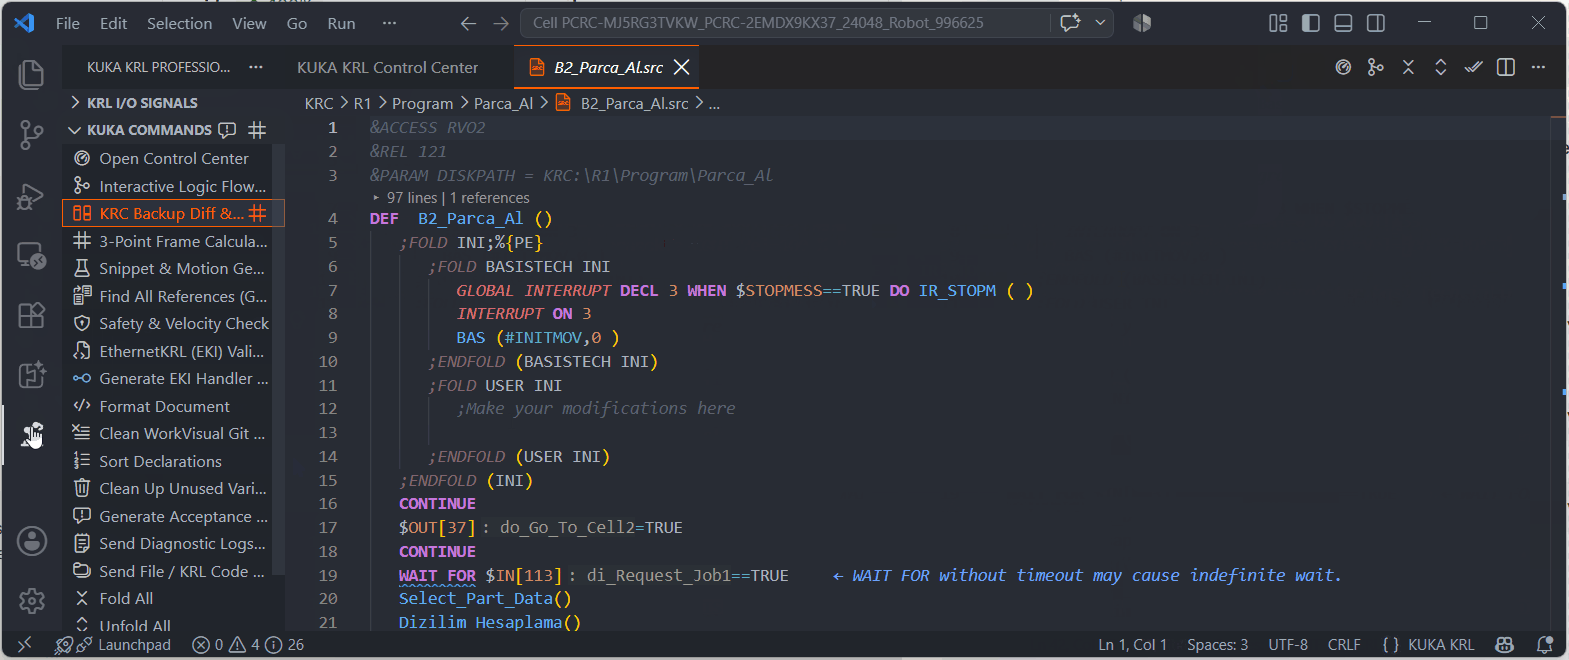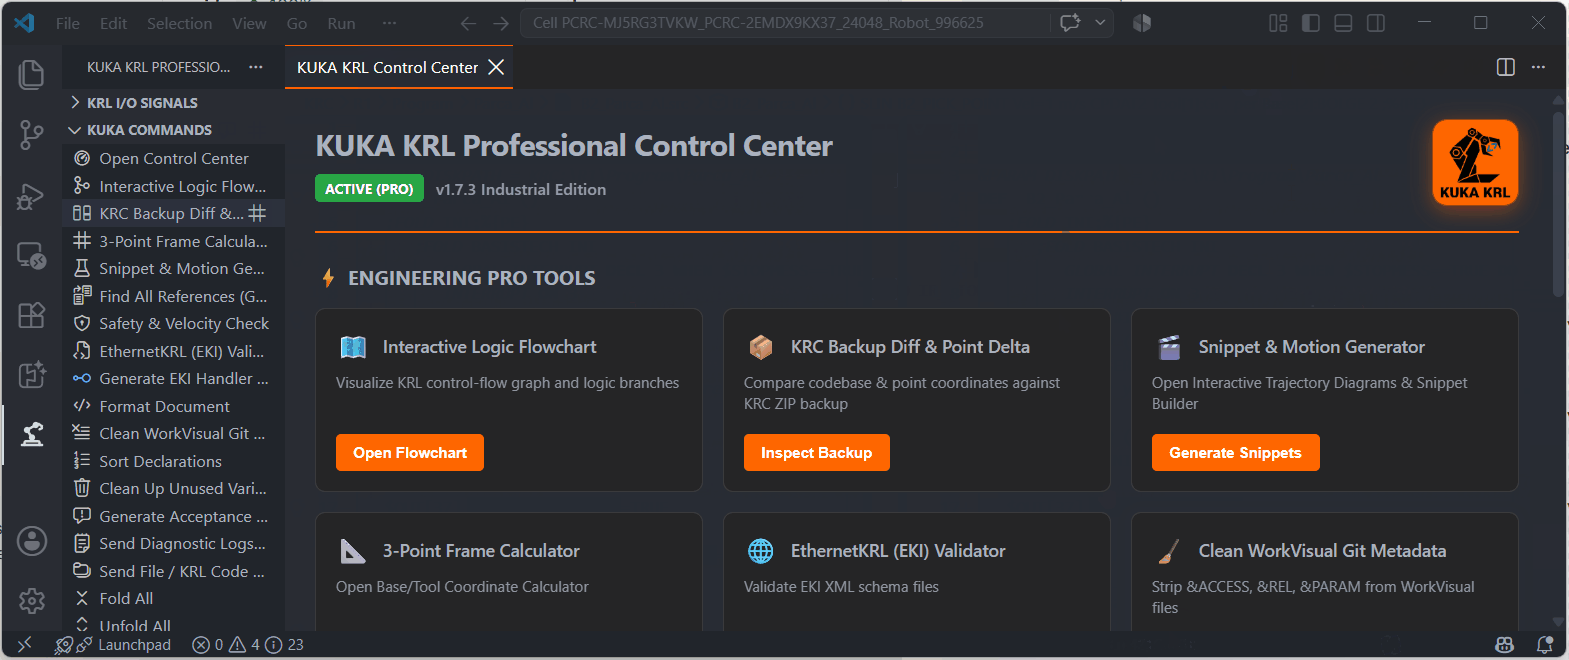
18. KRC Fleet Backups & Point Delta Spatial Inspector (krl.compareKrcBackups)
Compare physical SmartPAD .zip backups directly without manual extraction. Calculates 6-axis spatial coordinate deltas ($\Delta X, \Delta Y, \Delta Z, \Delta A, \Delta B, \Delta C$) between teaching versions and highlights hazardous point shifts exceeding safety tolerances.
19. Interactive Motion Trajectory & Spline Block Generator (krl.insertMotionTrajectory, krl.insertSplineBlock)
Visual motion sequence builder for standard and modern KSS motions (PTP, LIN, CIRC, SPTP, SLIN, SCIRC, SPLINE Block) featuring dynamic SVG vector trajectory diagrams and $SGEAR_JERK profile validation.
20. Native Copilot-Style Persistent AI Diff Review (KrlReviewService)
Professional multi-file diff staging system for AI-assisted refactoring. Displays pending changes inline, in side-by-side diff viewers, and via status bar indicators. Allows reviewing, accepting, or rejecting changes per-file or per-hunk (krl.review.acceptFile, krl.review.rejectFile, krl.review.acceptHunk, krl.review.rejectHunk).
21. KSS Spline Kinematic Separation & Modern Spline Converter (krl.convertLegacyToSpline)
Strict architectural segregation between standard legacy movements (PTP, LIN, CIRC) and modern Spline kinematics (SPTP, SLIN, SCIRC). Prevents illegal parameter mixing (e.g. $APO.CDIS inside Spline blocks) and provides 1-click batch conversion of legacy motion blocks into optimized Spline segments.
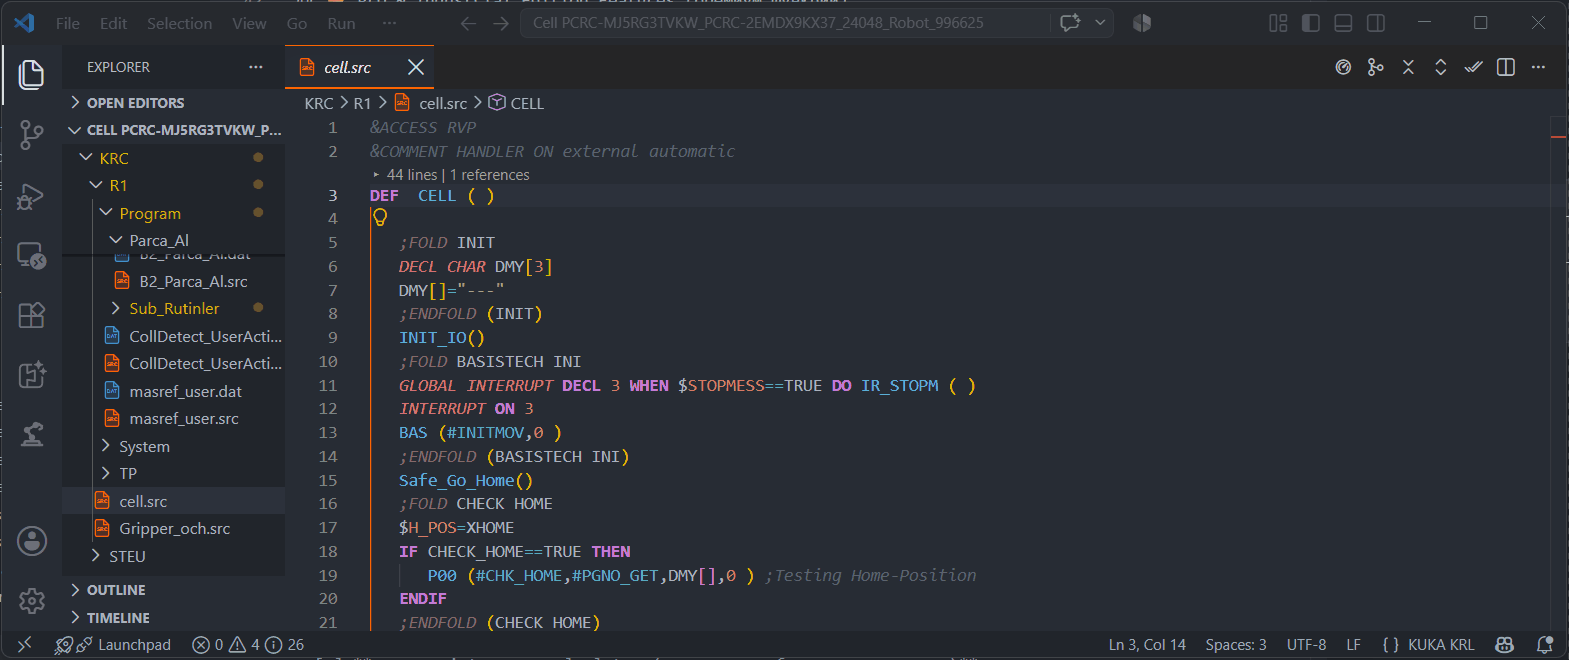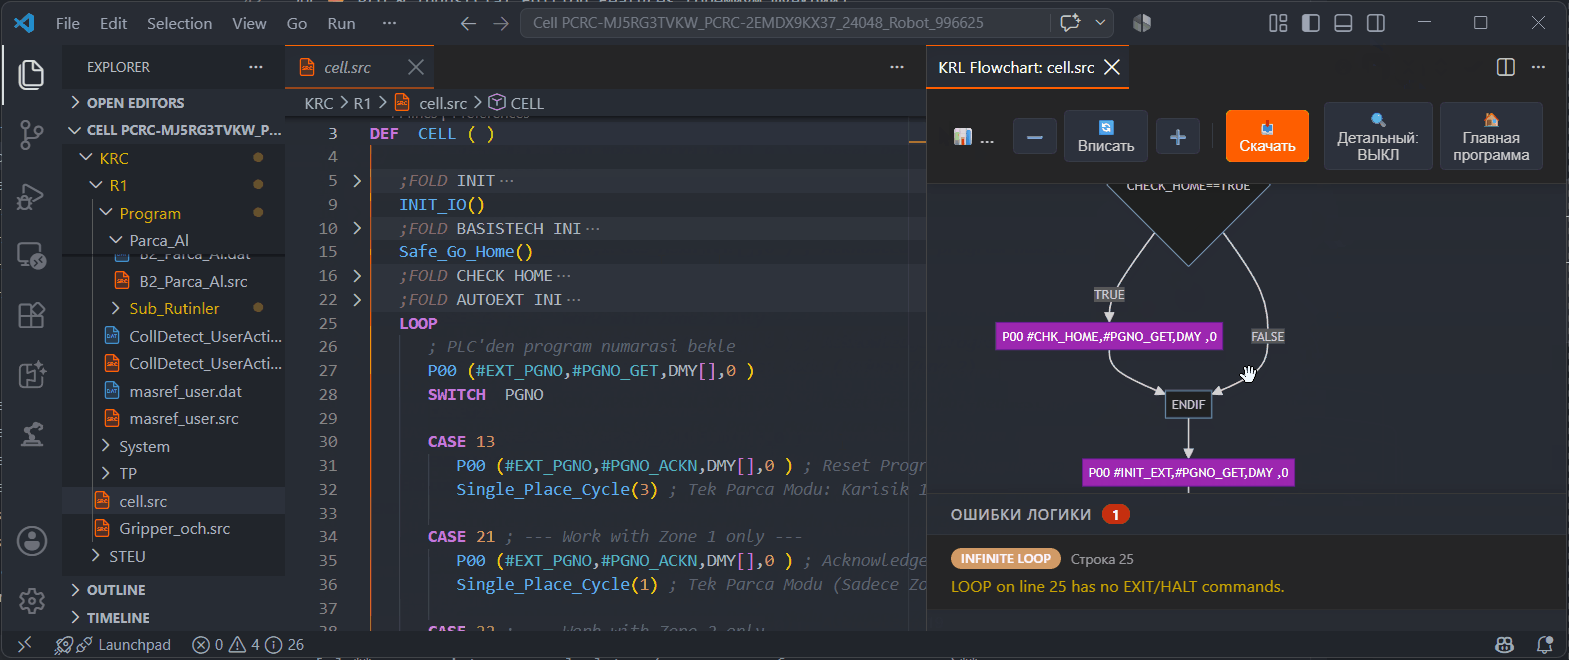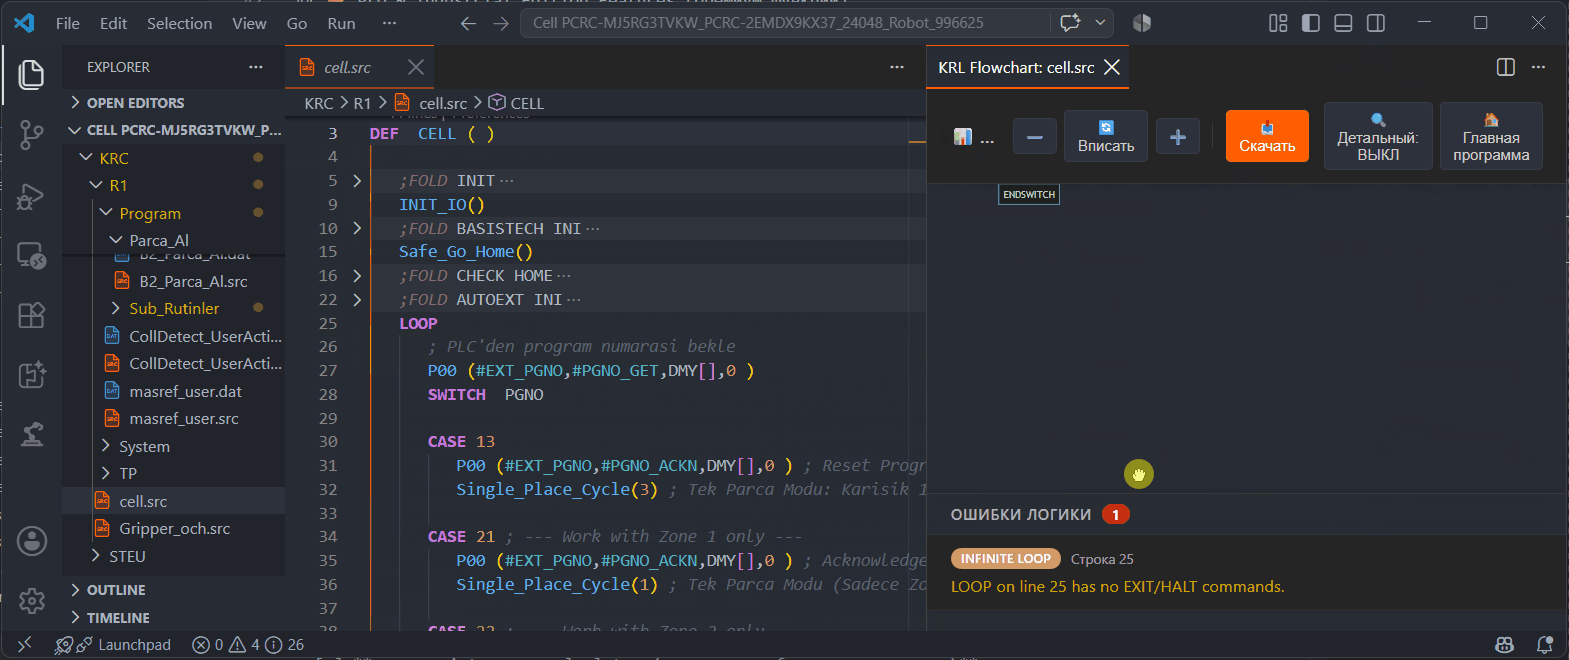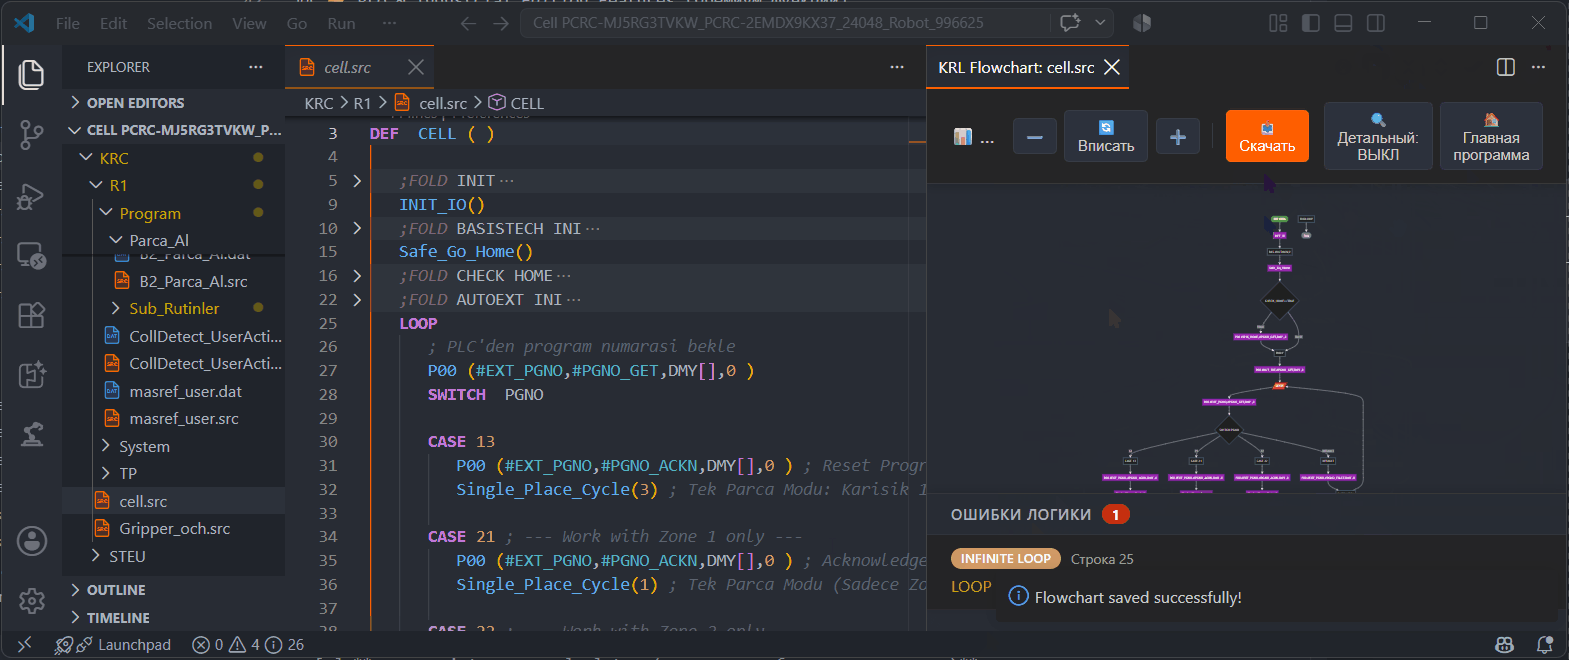
22. Interactive Flowchart Viewer & Control Flow Graph (krl.showFlowchart)
Transforms intricate .src subroutine logic into interactive Mermaid SVG diagrams in real time. Features bidirectional navigation (clicking graph nodes jumps directly to the source line) and 1-click vector SVG export for customer documentation and acceptance reports.

23. EthernetKRL (EKI) Suite & Telegram Generator (krl.generateEkiTelegram)
Validates EKI XML schemas and channel descriptors, tests socket telegram buffers, and auto-generates complete KRL network send/receive routines.
24. Industrial Safety & ISO 13849 Compliance Inspector (krl.runSafetyCheck)
Automated diagnostic inspector flagging uninitialized $TOOL/$BASE, missing BAS(#INITMOV, 0), unmonitored WAIT FOR deadlocks, array index overruns (TOOL_DATA[16]), dual-channel $SAFEIN discrepancies, and invisible Cyrillic look-alike characters.
25. EVT Binary Event Log Decoder (krl.viewEvtLog)
High-speed zero-dependency decoder for KSS .evt binary diagnostic event archives. Decodes timestamps, event IDs, severity levels, and module origins into an interactive, filterable tabular log viewer.
26. Signal Matrix & I/O Spreadsheet Viewer (krl.showIoMatrix)
Interactive cross-reference table mapping all $IN, $OUT, $ANIN, and $ANOUT signals across the workspace. Search, filter by comment, detect unmapped or duplicated fieldbus channels, and export to CSV/Excel.
27. Trajectory Welding & Motion Statistics Profiler (krl.calculateMotionStats)
Comprehensive motion path profiler computing total cycle distances, motion segment counts, seam welding lengths, and velocity distributions across programs.
28. 3-Point Base/Tool Frame Calculator (krl.showCalculator)
3D frame transformation calculator (BASE_DATA[x] / TOOL_DATA[x]) computing Euler orientation angles (A, B, C) and transformation matrices from 3 physical touch points (Origin, X-axis, XY-plane).
29. AI-Supportive Domain Context Tools (@kuka /get-io-matrix, @kuka /check-safety)
Native context providers and AST extraction tools enabling Google Antigravity IDE and GitHub Copilot to deeply understand KRL robot architectures, signal tables, and kinematics.
30. Industrial Acceptance Quality Report Generator (krl.generateQualityReport)
Generates comprehensive HTML and JSON code quality reports with safety scorecards, cyclomatic complexity metrics, and standard compliance audits for customer project sign-off.
31. 100% Adaptive Themes & Hexa-Locale Switcher
Factory-tuned dark, light, and high-contrast OLED themes with reactive SVG diagram rendering. Seamless 1-click switching across 6 industrial languages: English, German, Russian, Spanish, Italian, and Turkish.
32. Advanced KRL Kinematics & 6D Transformation Suite
Industrial offline trajectory and frame manipulation suite:
- 6D Trajectory Mirroring (
krl.mirrorTrajectory): Cartesian reflection across Planes X, Y, Z with automated Turn bit manipulation ($A_1..A_6$). - 6D Batch Point Transformation (
krl.batchShiftPoints): Geometric operator multiplication (:) for Tool offsets, Base offsets, and direct vector shifts. - Reverse Motion Path Trajectory (
krl.reverseTrajectory): Inverts sequence of motion targets while preserving circular trajectory segments and inline form folds. - Sequential Point Renumbering (
krl.renumberPoints): Synchronized batch renaming of points across.srcmotions, inline form folds, and companion.datsymbols (XP1,FP1,PPDAT1). - Tool & Base Coordinate Inspector (
krl.toolBaseOverview): Extracts, inspects, and exports all 64$TOOL_DATAand$BASE_DATAframes to CSV. - KFD User Tech Package Parser (
.kfd): Complete AST validation for custom Inline Form packages.
33. KUKA.Sim 4.10 & iiQWorks.Sim 1.3 Kinematic Safety Analyzers
Deep industrial simulation rules reverse-engineered from KUKA.Sim 4.10 & iiQWorks.Sim 1.3:
- Status (S) & Turn (T) Range Validator: Flags illegal kinematic Status ($S \notin 0..7$) and Turn bitmasks ($T \notin 0..63$).
- Context-Aware RESUME Analyzer: Flags illegal
RESUMEstatements outside interrupt handling subroutines. - FOR Loop STEP 0 Detector: Identifies infinite controller loop conditions where
FORloop step increment equals 0. - SUBMIT Interpreter Restrictions: Flags illegal synchronous robot motion commands inside background
$SPS.SUBtasks. - SYNC with SPLINE Sequence Guard: Verifies synchronous trigger statements inside spline blocks.
- Automotive Tech Package Protection: Shields KUKA.ServoGun (
%MKUKATPSERVOTECH), SpotTech, ArcTech, and GlueTech from corruption during refactoring.
34. Enterprise Fleet Reliability & Non-Destructive Code Verification
Verified across 9,804 real industrial plant modules (4.2M+ LoC across 17 robotics installations and 8 automotive/Tier-1 clients) with 0 line truncations, 0 block regressions, and 100% code preservation.
35. Reparación automática segura de KRL (krl.fixAllSafeIssuesInFile)
Corrección determinista en 1 clic de 7 clases de problemas sintácticos y estructurales seguros sin alterar la cinemática de movimiento:
- Limpieza de BOM y caracteres no ASCII: Elimina UTF-8 BOM (
\xEF\xBB\xBF), comillas tipográficas, guiones largos y normaliza caracteres especiales evitando fallos del compilador KSS. - Sincronización FOLD / ENDFOLD: Ajusta etiquetas de cierre
;ENDFOLDcon sus cabeceras;FOLD. - Prevención de bucle infinito FOR STEP 0: Sustituye el paso fatal
STEP 0por el incremento seguroSTEP 1. - BRAKE obligatorio antes de RESUME: Inyecta la instrucción de frenado
BRAKEantes deRESUMEen rutinas de interrupción (evita KSS01442). - Confirmación de carga útil ($LOAD): Agrega llamadas
BAS(#TOOL, currentTool)tras asignaciones a$LOADpara evitar sobrecargas de motores. - Normalización de modificadores de aproximación duplicados: Limpia tokens duplicados accidentales (
C_DIS,C_PTP). - Sincronización de metadatos de formulario en línea: Sincroniza parámetros XML con sentencias KRL (
$OUT[...]), evitando que el Touch-Up de SmartPAD sobrescriba la lógica. - Rollback Guard y Monaco Diff: Protección de reversión inmediata ante errores y vista previa nativa en Monaco Diff Editor.
NOTE
Depuración de variables no utilizadas: Se gestiona de forma dedicada mediante la herramienta krl.cleanupUnusedVariables (Universal Backup & Unused Variable Purge Engine [PRO]) con protecciones para $config.dat, sps.sub e interfaces EthernetKRL.
36. Montaje en vivo de copias de seguridad KRC y sincronización bidireccional ZIP (krl.mountBackupZipAsProject)
Abre copias de seguridad de SmartPAD (Robot1.zip, KRCDiag_*.zip) directamente como carpeta de proyecto en VS Code sin descomprimir. Guardar (Ctrl+S) actualiza el archivo .zip en disco en <80ms.
37. Perfilador dinámico de trayectorias y predictor de singularidades
Simulación cinemática previa y análisis de riesgos antes de transferir el programa al robot físico:
- Singularidad de muñeca (Wrist): Detección de trayectorias lineales cerca de $A_5 \approx 0^\circ \pm 5^\circ$.
- Límites de alcance: Alertas al superar el 96% del radio máximo de alcance.
- Análisis de tiempo de ciclo: Cálculo de pérdidas de tiempo por paradas de avance (Vorlaufstopp).
38. Puente SCADA en vivo y conexión en tiempo real con el controlador (krl.live.connect, krl.live.openDashboard) [PRO]
Enlace directo de telemetría bidireccional a controladores físicos KUKA KRC4/KRC5 y OfficePC mediante CrossComm WCF, OPC UA o EthernetKRL:
- Coordenadas y estado en vivo: Posiciones cartesianas TCP ($X, Y, Z, A, B, C$) y ángulos de ejes ($A_1..A_6$).
- Modos de operación y enclavamientos: Modo de servicio (T1, T2, AUT, EXT), habilitación de accionamientos (
$PERI_RDY) y parada de emergencia ($ALARM_STOP). - Seguimiento de intérprete y puntero: Estado de Submit (
$SPS) e intérprete del robot ($PRO_STATE), nombre de programa ($PRO_NAME) y puntero de línea ($PRO_IP). - Override dinámico: Visualización y ajuste del override de velocidad (
$OV_PRO). - Diagnóstico de bus de campo E/S: Monitorización en vivo de entradas y salidas digitales (
$IN/$OUT1..4096) y marcas ($FLAG).
39. Multi-inspector de registros de eventos KSS y línea temporal unificada (krl.openAllEventLogs) [PRO]
Agregador de registros de diagnóstico del controlador (KrcLog.evt, KSSLog.evt, etc.) en una línea de tiempo cronológica con traducción multilingüe de códigos de error KSS.
40. Resolución de símbolos tolerante a corchetes y arrays
Procesamiento robusto del AST para expresiones complejas, indexación de arreglos y acceso a estructuras KRL (ej. $OUT[12], $COUNT_I[1], LOAD_DATA[1].M).
41. Reparación automática de desincronización de metadatos Inline Form (ILF) (krl.fixAllSafeIssuesInFile) [PRO]
Sincronización determinista entre parámetros de movimiento KRL en pliegues ;FOLD PTP/LIN y comentarios XML ocultos.
42. Compatibilidad con KSS 8.7.9 y catálogo ampliado de robots
Modelos cinemáticos para KSS 8.7.9 (incluyendo KR 50 R2500 y GripperSpotTech) y verificación integral de modelos de carga dinámica (masa, centro de gravedad y tensores de inercia).
43. Analizador de topología de buses y paquetes KOP WorkVisual (krl.inspectWvsTopology) [PRO]
Análisis de proyectos binarios KUKA WorkVisual directamente en memoria sin descomprimir archivos:
- Catálogos de opciones KOP: Extracción de paquetes instalados (
KUKA.EthernetKRL,KUKA.SafeOperation,KUKA.GripperSpotTech,KUKA.Profinet), versión de KSS y perfiles cinemáticos desdeSolution.MetaData. - Topología de buses EtherCAT y Profinet: Análisis de módulos EtherCAT (
EcatDiag_*.xml), buses Virtual I/O y redes Profinet con mapeo de direcciones. - Exportación de señales a CAD de PLC: Exportación de tablas
$INy$OUTa formatos Siemens TIA Portal XML/SDF, Beckhoff TwinCAT 3 GVL y EPLAN CSV.
44. Autosincronización de puntos y normalizador companion .DAT (krl.syncPointsToDat) [PRO]
Sincronización determinista de puntos espaciales y parámetros de movimiento entre archivos .src y .dat:
- Escaneo de movimientos en AST: Inspecciona comandos (
PTP,LIN,CIRC,SPTP,SLIN,SCIRC) y cabeceras de formularios (PDAT_ACT,FDAT_ACT,LDAT_ACT). - Creación automática de .DAT: Genera una estructura válida
DEFDAT <MODULE> PUBLICcuando falta el archivo de datos. - Inyección de puntos faltantes: Añade declaraciones (
DECL E6POS,DECL FDAT,DECL PDAT,DECL LDAT) en un bloque;FOLD Auto-Synchronized Pointsantes deENDDAT, conservando las coordenadas enseñadas.
45. Suite de inteligencia KUKA.Sim y Visual Components (.vcmx) [PRO]
Validación y posprocesamiento de simulaciones 3D .vcmx (krl.inspectVcmxLayout, krl.validateVcmxSimulation, krl.exportVcmxToKrl):
- Inspector de celdas VCMX: Analizador de dos niveles de
layout.rscpara extraer cinemática, señales y rutinas sin abrir software CAD pesado. - Validador de interbloqueos de simulación: Detecta y repara 4 errores críticos de simulación (
VCMX001interbloqueos por flanco,VCMX002tiempos de espera,VCMX003fugas de variables,VCMX004referencias perdidas) con copias.bk1/.bk2. - Posprocesador de VCMX a KRL: Transforma rutinas de simulación (
LinMotion,PtpMotion,SetSignal,WaitSignal) en módulos.srcy.dat.
46. Suite en tiempo real KUKA.RobotSensorInterface (RSI) 4ms [PRO]
Desarrollo y validación de lazos de control de sensores en tiempo real (krl.validateRsiXml, krl.generateRsiCode):
- Validador de esquemas RSI XML: Comprobación de archivos
SensorInterface/*.xml, parámetros de socket, tipos de datos y continuidad de índicesINDX. - Generador de controladores RSI 4ms / 12ms: Creación de bucles
#IPO_FAST(4ms / 250Hz) y#IPO(12ms / 83Hz) para correcciones cartesianas (#POSCORR) y control de ejes ROS 2 (#AXISCORR). - Biblioteca intrínseca del sistema: Definiciones y ayuda de firmas para
RSI_CREATE,RSI_ON,RSI_MOVECORR,RSI_OFF,RSI_DELETE.
47. Importador CAM CNC G-Code y vectores SVG (krl.importGcodeToKrl) [PRO]
Convierte trayectorias de mecanizado CNC y contornos 2D en código KRL:
- Conversión de ISO G-Code:
G0$\rightarrow$PTP/SPTP,G1$\rightarrow$LIN/SLIN, yG2/G3$\rightarrow$CIRC/SCIRCcalculando el punto intermedio 3DAuxPoint. Conversión de avance a$VEL.CPy códigos M (M3,M5) a$OUT[...]. - Importación de vectores SVG: Procesamiento de elementos
<path>,<polyline>,<polygon>,<circle>con aproximación Bézier y planos automáticos de seguridadZ_Safey corteZ_Work.
48. Asistente de calibración visual Hand-Eye y exportador de tags PLC [PRO]
- Pirámide de calibración de 9 puntos (
krl.generateVisionCalibration): Cálculo de ángulos Euler KUKA ($A, B, C$) mediante matriz de rotación Look-At para configuracionesEye-in-HandyEye-to-Hand. - Exportador de señales de bus de campo (
krl.exportPlcTags): Mapeo deSIGNAL,$IN,$OUTa direcciones IEC 61131-3 (%I0.0,%Q0.0) y exportación a TIA Portal XML/SDF, TwinCAT 3 GVL y EPLAN CSV.
49. Puente integrado Model Context Protocol (MCP) para IA [PRO]
Pasarela segura local para asistentes de inteligencia artificial (127.0.0.1):
- Conexión directa con Cursor, Antigravity, Claude Code y Windsurf: Proporciona telemetría en tiempo real (
krl_live_telemetry), diagnóstico estático (krl_workspace_diagnostics), autorreparación (krl_safe_auto_repair) y especificaciones de 957+ variables del sistema KSS. - Copia de configuración en 1 clic: Comando
krl.copyMcpConfigpara configurar Claude Desktop y Cursor al instante.
50. Licenciamiento Enterprise Air-Gap sin conexión (.lic) [PRO]
- Exportar solicitud Hardware ID (.lic) (
krl.exportHardwareIdFile): Genera el archivo firmadoliskin-hardware-id.licpara transporte seguro vía USB en plantas industriales aisladas. - Importar licencia firmada (.lic) (
krl.importOfflineLicenseFile): Valida la firma criptográfica Ed25519 deliskin-krl-license.liccompletamente offline y activa de forma permanente el modo PRO.