Pro & Industrial Edition — Премиум функции KUKA KRL Professional
Инструменты статического анализа, визуализации алгоритмов, промышленной безопасности и обслуживания роботов для системных интеграторов.
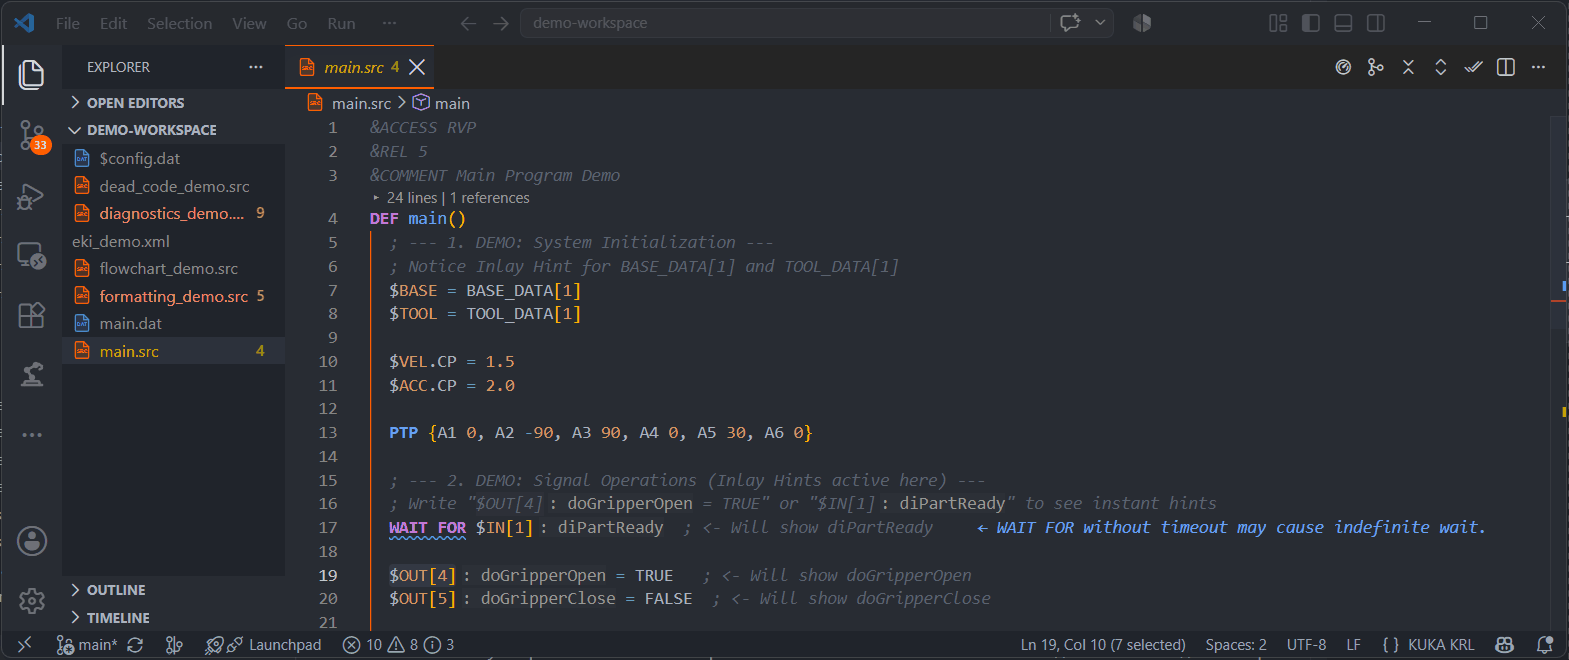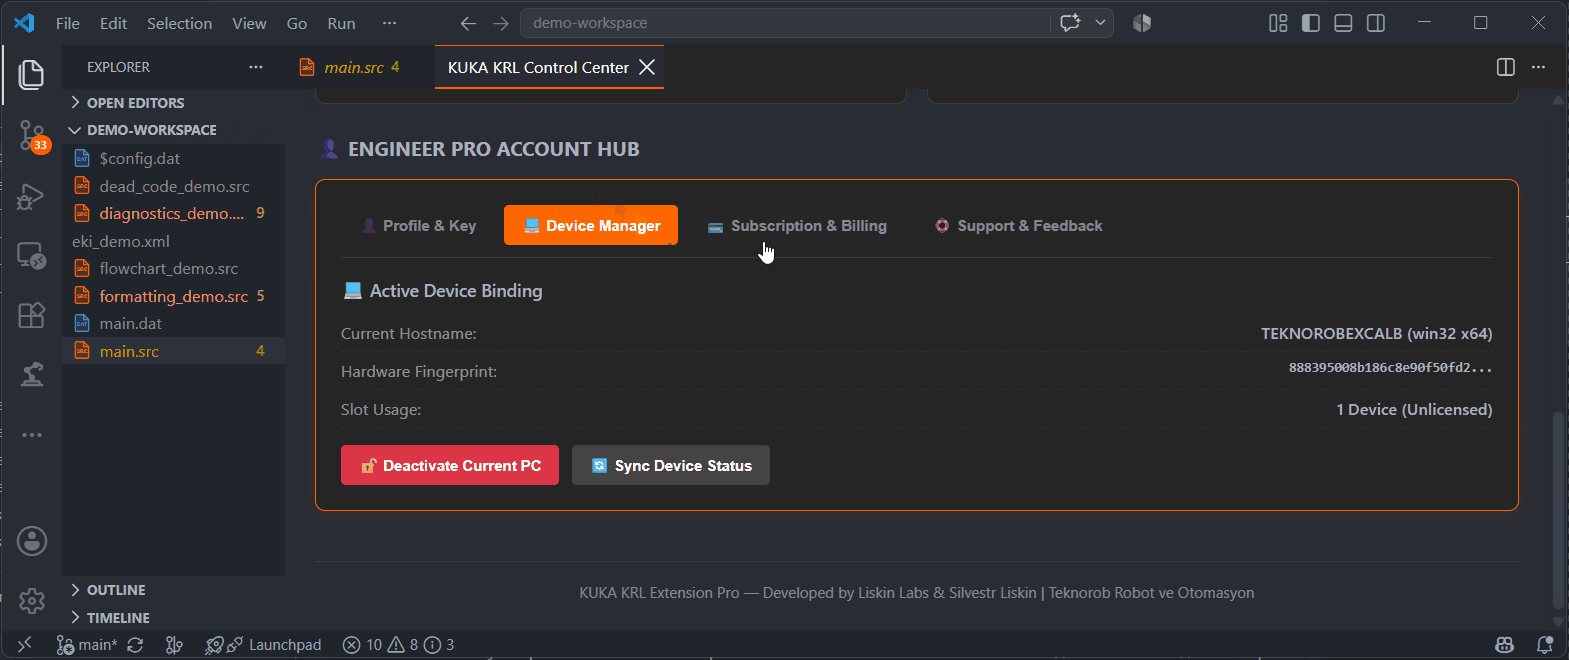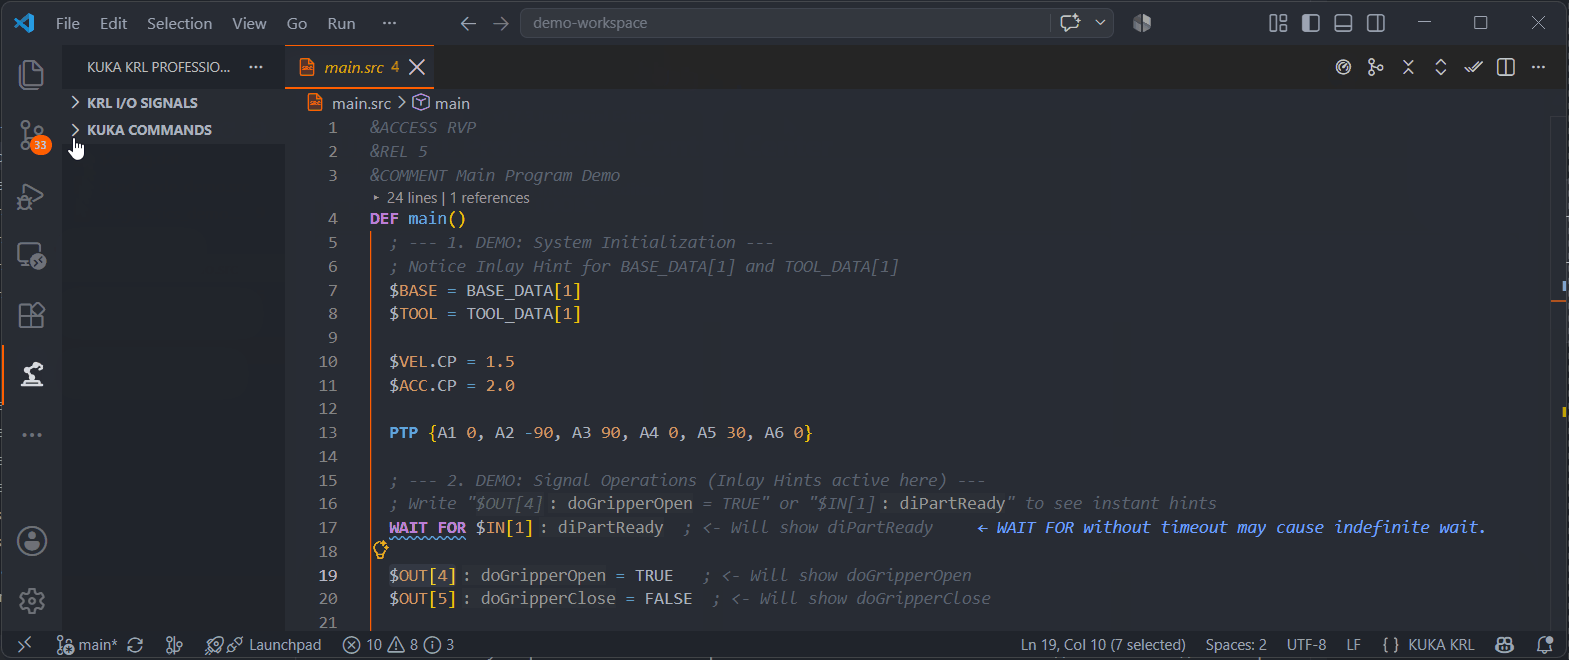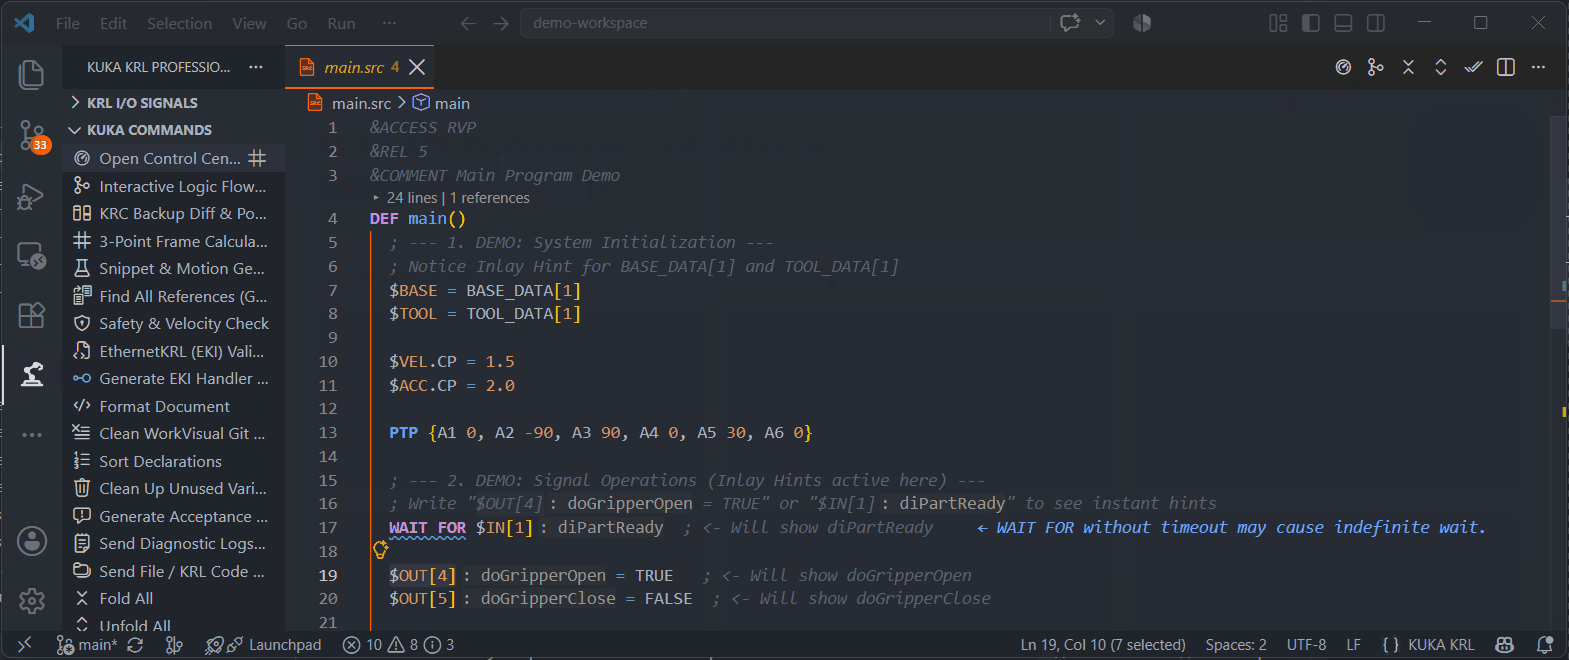
16. Панель управления KUKA Control Center (krl.openControlCenter)
Нативный Fluent UI дашборд для быстрого вызова всех Pro-инструментов, статического анализа проекта, генерации траекторий и связи со службой поддержки.
17. Интерактивная обратная связь и чат в VS Code (krl.openTelegramChat)
Встроенная панель чата поддержки с прямой интеграцией защищённого Telegram-шлюза для решения инженерных вопросов прямо с производственной площадки.
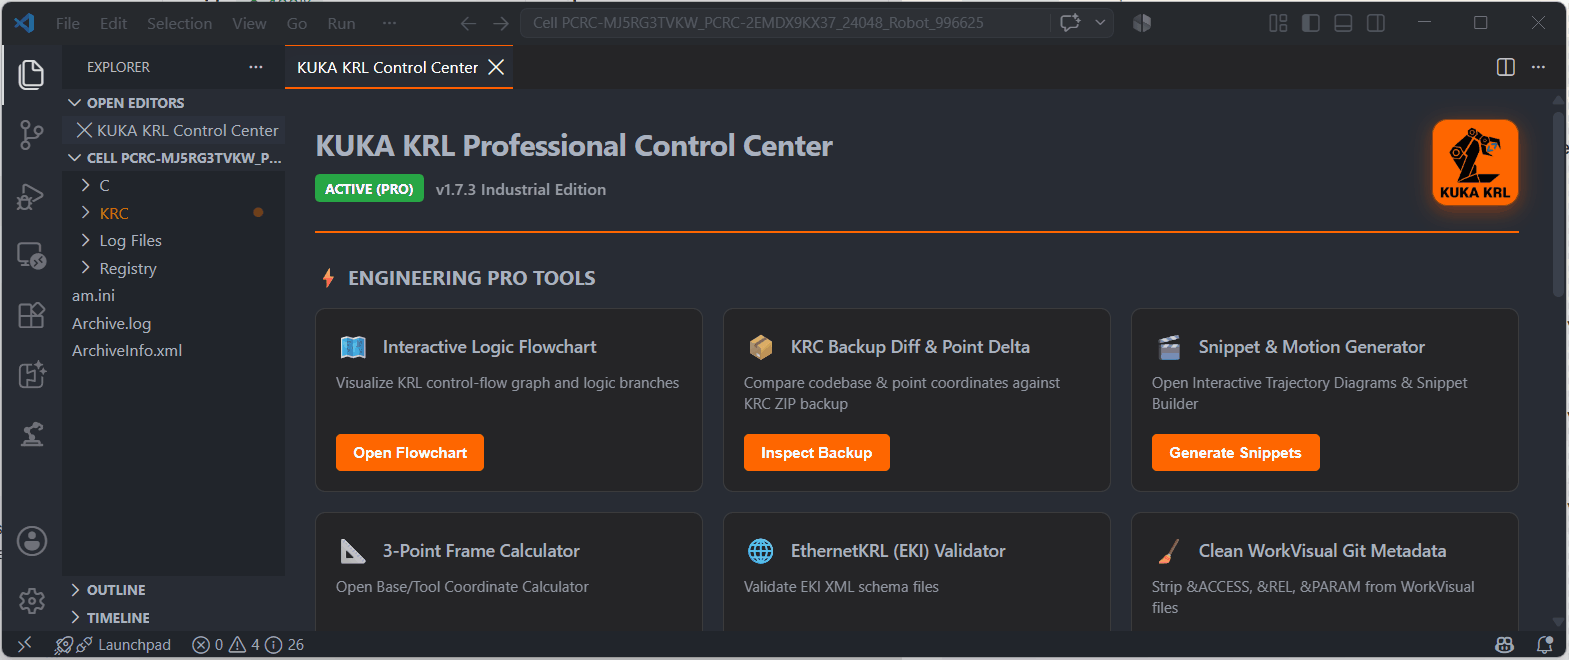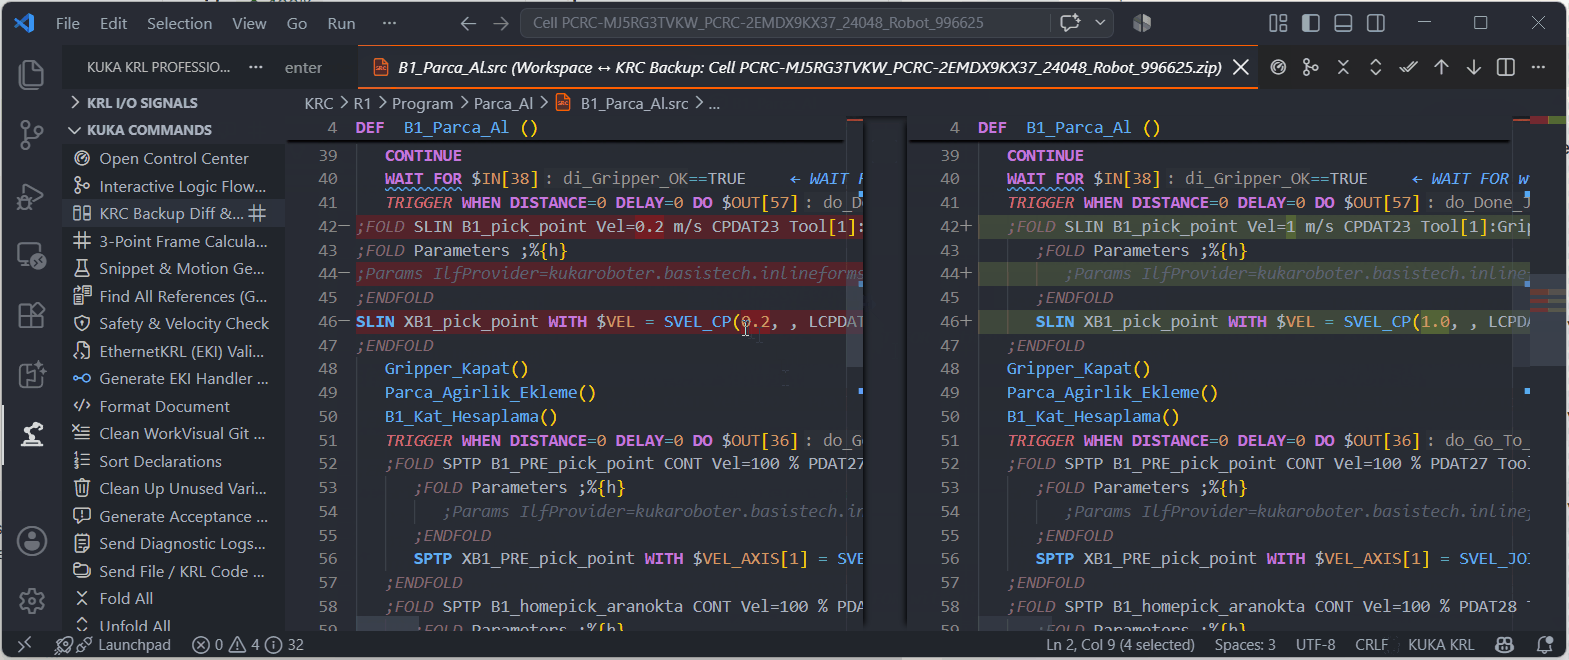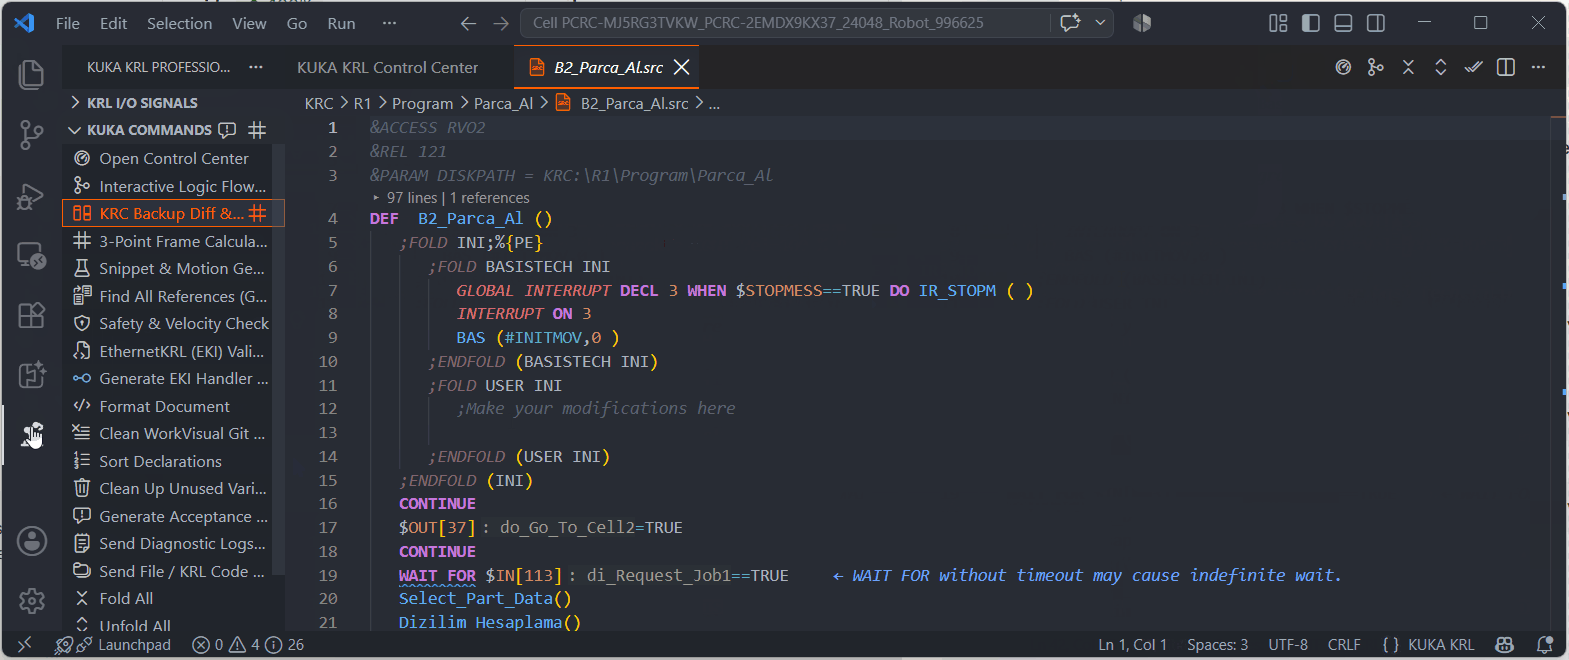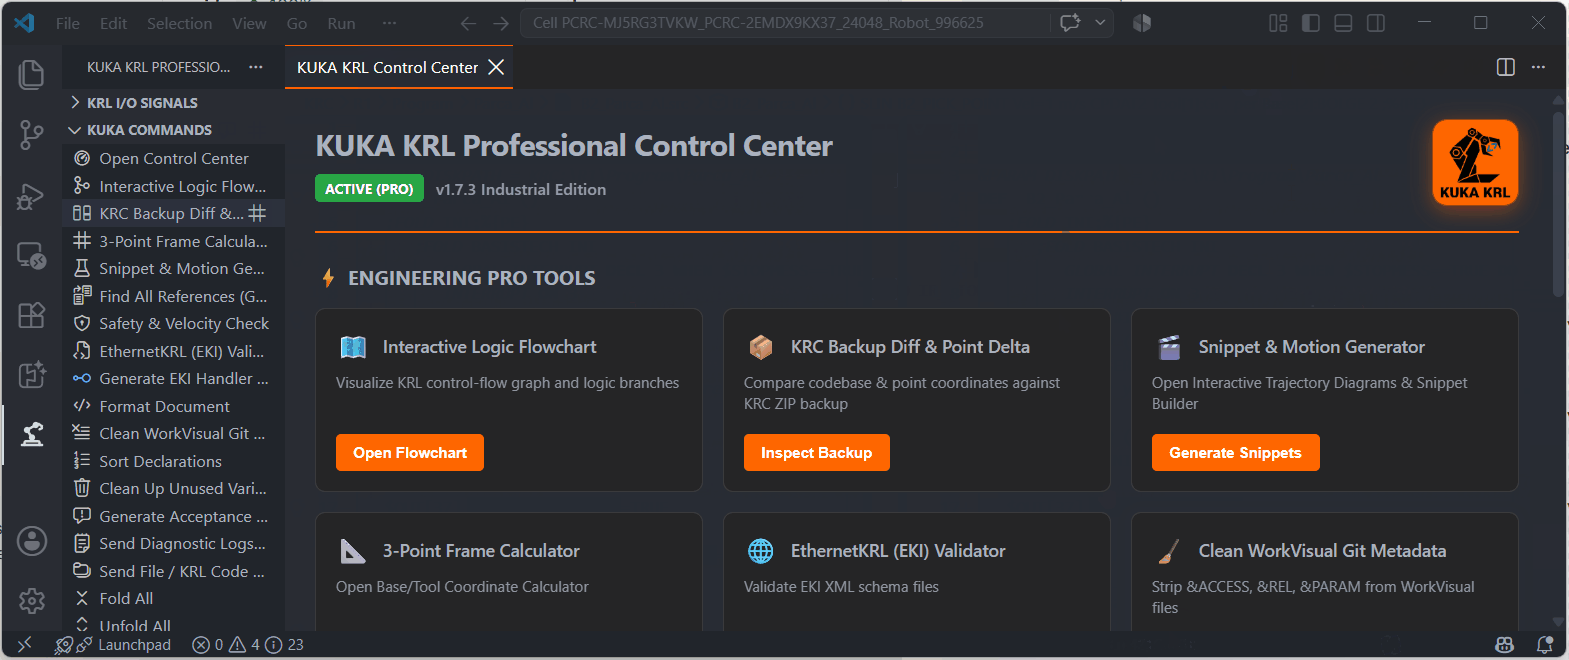
18. KRC Fleet Backups & 6-Осевой расчет дельты точек (krl.compareKrcBackups)
Прямое сравнение ZIP-бэкапов KRC4/KRC5 без предварительной распаковки. Автоматический расчёт пространственных дельт координат ($\Delta X, \Delta Y, \Delta Z, \Delta A, \Delta B, \Delta C$) точек E6POS и выявление опасных смещений операторов, превышающих допуски безопасности.
19. Интерактивный генератор траекторий и блоков Spline (krl.insertMotionTrajectory, krl.insertSplineBlock)
Визуальный конструктор движений KUKA (PTP, LIN, CIRC, SPTP, SLIN, SCIRC, SPLINE Block) с динамической векторной SVG-схемой траектории TCP и валидацией профиля рывка $SGEAR_JERK.
20. Нативный режим Copilot-Style рецензирования AI-диффов (KrlReviewService)
Профессиональная система поэтапного применения диффов при рефакторинге с помощью AI. Просмотр изменений inline и в Side-by-Side редакторах, контроль через строку состояния, принятие или отклонение правок целиком по файлу или по отдельным фрагментам (krl.review.acceptFile, krl.review.rejectFile, krl.review.acceptHunk, krl.review.rejectHunk).
21. Кинематическая изоляция KSS Spline и конвертер движений (krl.convertLegacyToSpline)
Строгое архитектурное разделение стандартных движений (PTP, LIN, CIRC) и сплайновой кинематики (SPTP, SLIN, SCIRC). Предотвращает ошибки смешивания синтаксиса (например, $APO.CDIS внутри блоков сплайна) и пакетно преобразует устаревший код в современный формат сплайнов.
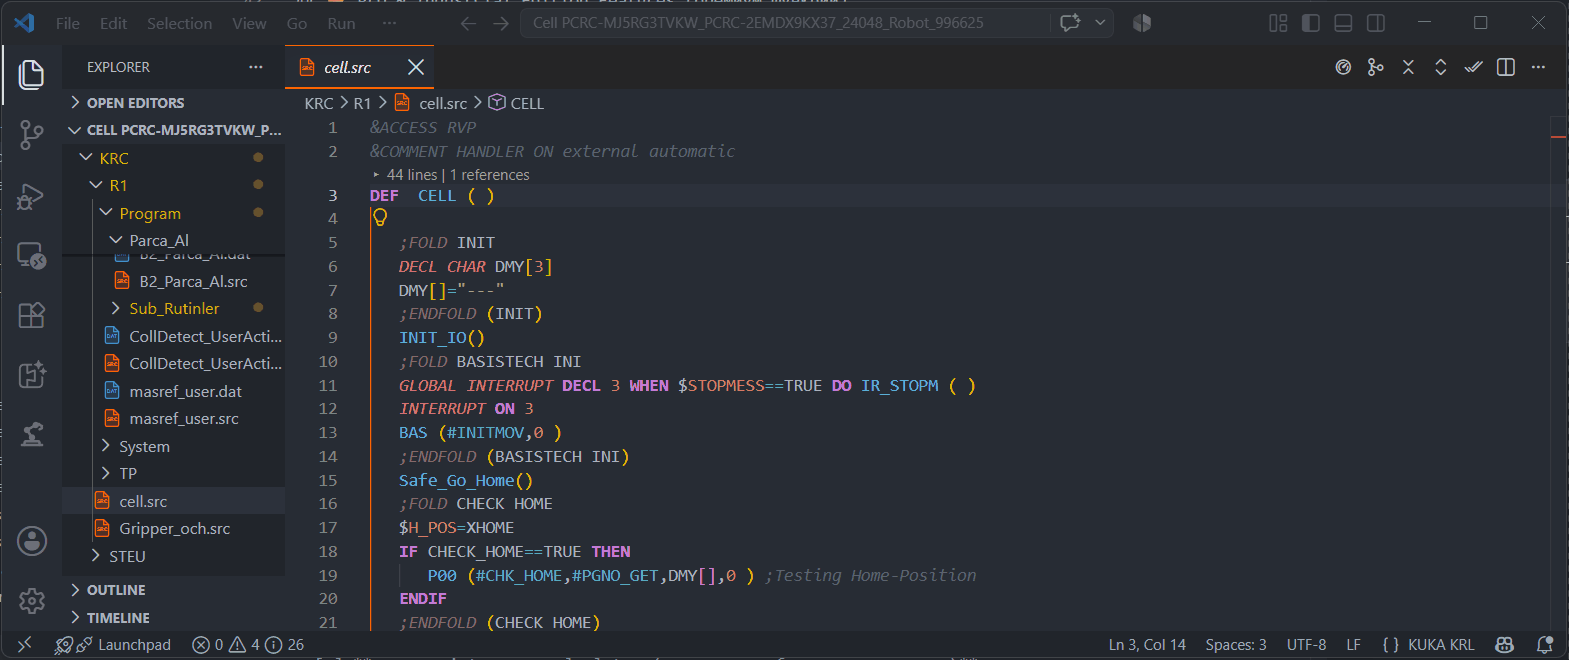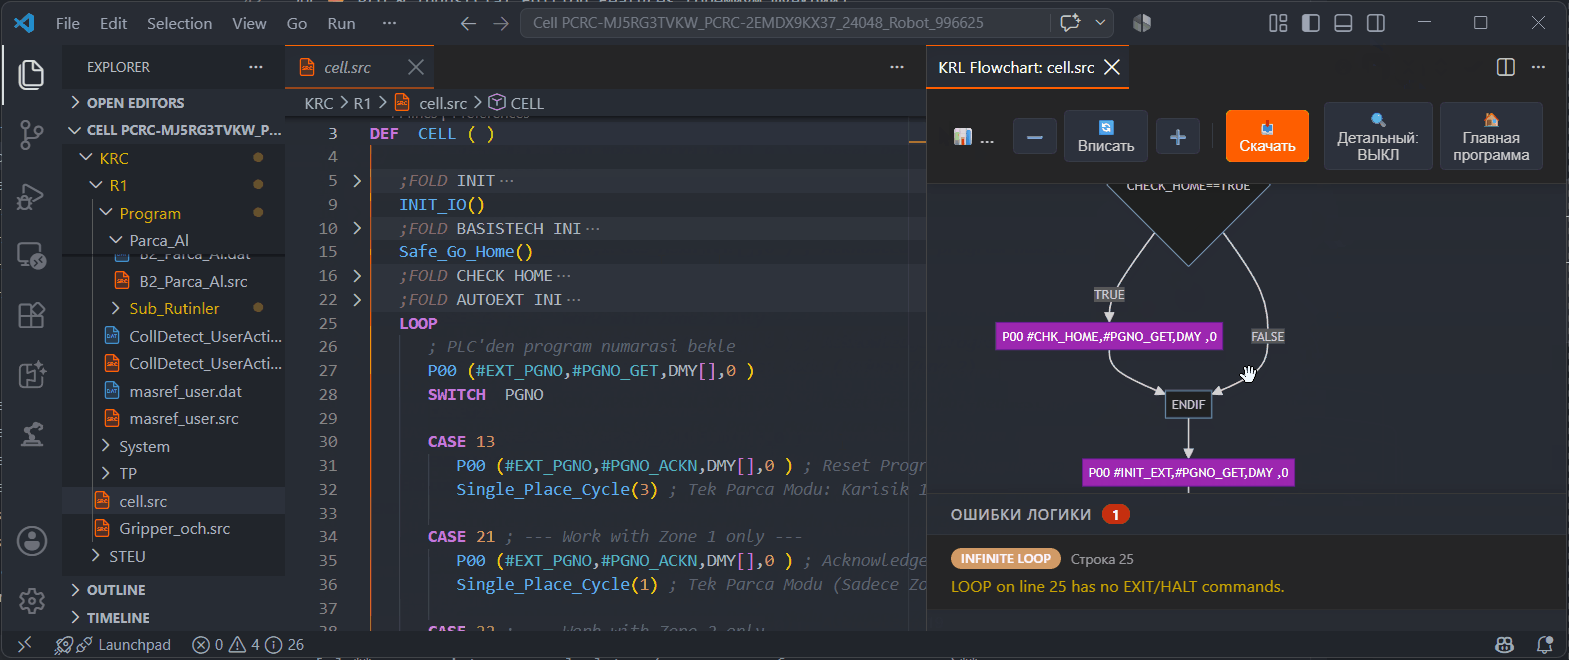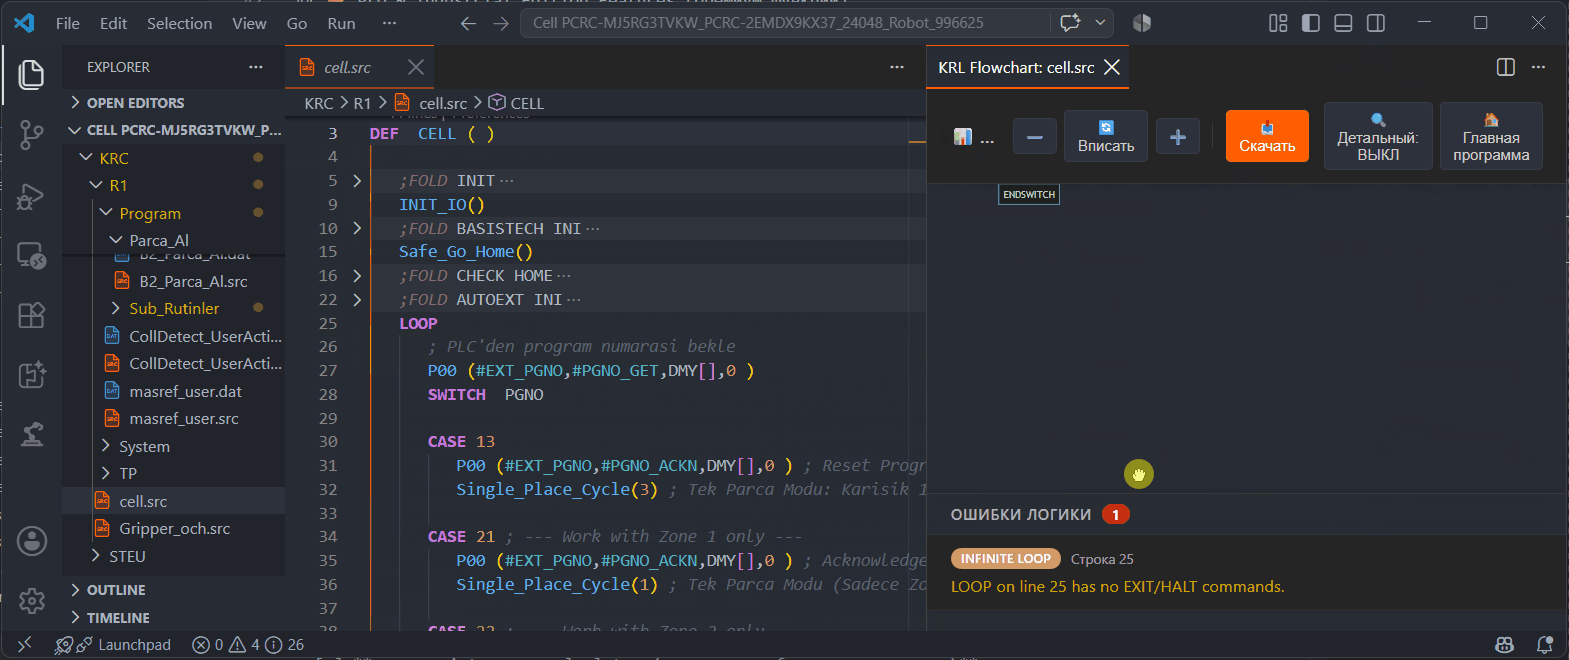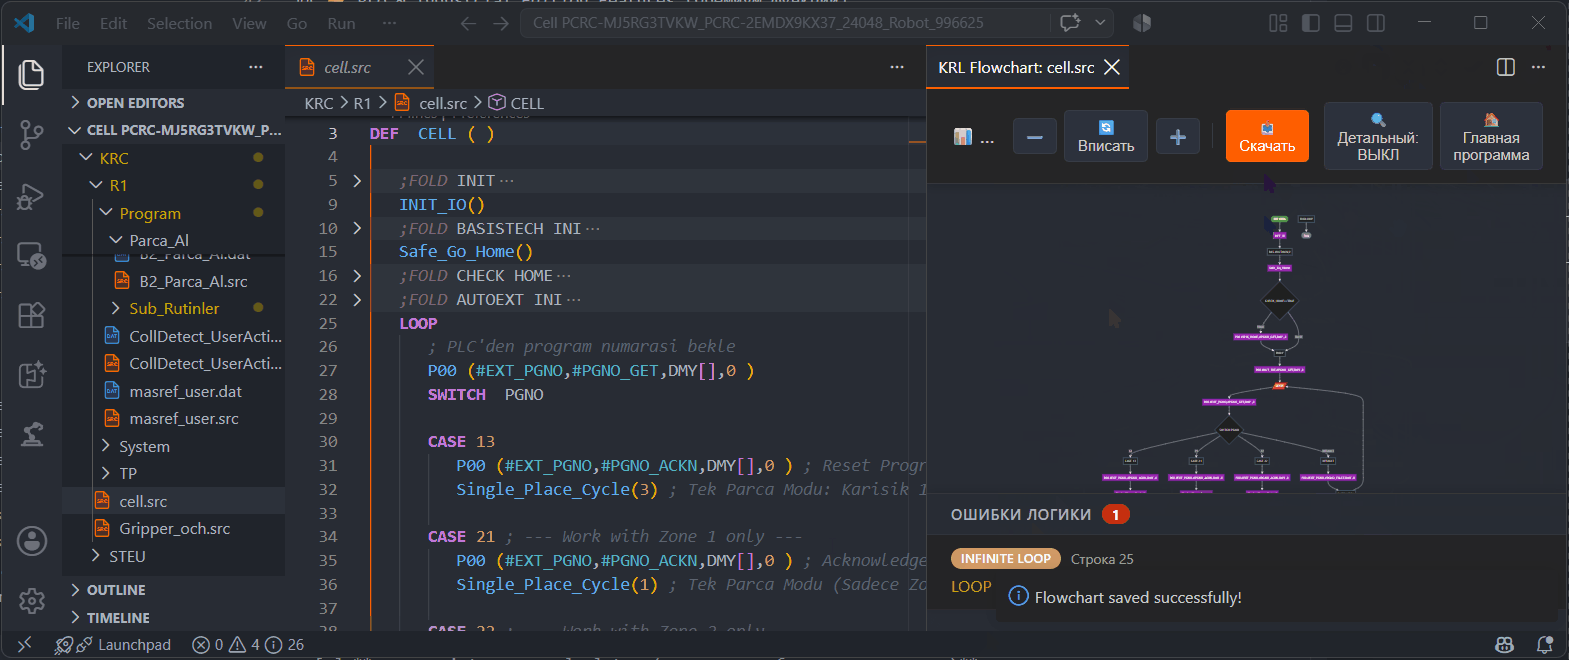
22. Интерактивный просмотрщик блок-схем и Control Flow Graph (krl.showFlowchart)
Превращает логику .src в наглядные векторные блок-схемы Mermaid SVG в реальном времени. Двунаправленная навигация (клик по блоку схемы переносит курсор на строку кода) и экспорт векторных SVG-диаграмм для проектной документации.

23. EthernetKRL (EKI) Suite & Генератор телеграмм (krl.generateEkiTelegram)
Валидатор XML-схем EKI, тестирование буферов сетевых пакетов и автоматическая генерация KRL-модулей сетевого обмена по TCP/IP.
24. Диагностика промышленной безопасности и соответствия ISO 13849 (krl.runSafetyCheck)
Автоматический аудит кода: обнаружение неинициализированных $TOOL/$BASE, отсутствия BAS(#INITMOV, 0), зависающих WAIT FOR, выходов за границы массивов (TOOL_DATA[16]), рассинхронизации двухканальных сигналов $SAFEIN и опасной скрытой кириллицы.
25. Декодер бинарных журналов событий EVT (krl.viewEvtLog)
Высокоскоростной парсер бинарных диагностических архивов событий .evt контроллеров KSS без внешних зависимостей. Интерактивная таблица с фильтрацией по времени, уровню важности и модулям.
26. Матрица сигналов I/O и табличный аналитик (krl.showIoMatrix)
Интерактивная таблица перекрёстных ссылок для всех сигналов $IN, $OUT, $ANIN, $ANOUT проекта. Поиск, фильтрация по комментариям, выявление неиспользуемых или дублирующихся каналов fieldbus и экспорт в CSV/Excel.
27. Профайлер статистики движения и сварки (krl.calculateMotionStats)
Комплексный анализ траекторий движения: расчёт суммарной дистанции цикла, количества сегментов перемещения, протяжённости сварных швов и распределения скоростей.
28. 3-Точечный калькулятор фреймов $BASE / $TOOL (krl.showCalculator)
Геометрический 3D-калькулятор трансформации систем координат (BASE_DATA[x] / TOOL_DATA[x]) с вычислением углов Эйлера (A, B, C) и матриц перехода по 3 физическим точкам касания (База, Ось X, Плоскость XY).
29. Провайдеры контекста для AI-ассистентов (@kuka /get-io-matrix, @kuka /check-safety)
Специализированные инструменты извлечения AST и контекста для Google Antigravity IDE и GitHub Copilot, обеспечивающие глубокое понимание архитектуры роботов KUKA.
30. Генератор отчётов заводской приёмки (Quality Report) (krl.generateQualityReport)
Автоматическое формирование комплексных отчётов о качестве кода и промышленной безопасности в форматах HTML и JSON для сдачи проекта заказчику.
31. 100% Адаптивные темы и переключатель 6 языков
Заводские темные, светлые и высококонтрастные OLED-темы с адаптивной отрисовкой SVG-диаграмм. Мгновенное переключение между 6 промышленными языками: английский, немецкий, русский, испанский, итальянский и турецкий.
32. Промышленная кинематика и 6D-манипуляции с траекториями
Профессиональный комплекс манипуляций с точками движения и фреймами:
- 6D Зеркалирование траекторий (
krl.mirrorTrajectory): Отражение по плоскостям X (YZ), Y (XZ) и Z (XY) с автоматической инверсией бит Turn ($A_1..A_6$). - 6D Пакетная трансформация точек (
krl.batchShiftPoints): Геометрический оператор KRL (:) для смещения в системе Tool (P_new = P_old : Offset), Base (P_new = Offset : P_old) или прямого вектора дельты. - Реверс траектории движения (
krl.reverseTrajectory): Обратный проход по точкам траектории с сохранением вспомогательных точек окружностей (CIRC) и Inline Form фолдов. - Последовательная перенумерация точек (
krl.renumberPoints): Синхронное переименование точек в файлах программ.src, заголовках фолдов и сопутствующих символах в.dat(XP1,FP1,PPDAT1). - Инспектор инструментов и баз (
krl.toolBaseOverview): Извлечение, просмотр и экспорт в CSV всех 64 фреймов$TOOL_DATAи$BASE_DATA. - Парсер пакетов KFD (
.kfd): Синтаксический анализ и валидация пользовательских технологических пакетов User Tech.
33. Анализаторы кинематической безопасности и симуляции (KSS 8.x & KSS 9.x / iiQWorks 9.+)
Правила кинематической безопасности и симуляции согласно спецификациям KSS 8.x и KSS 9.x / iiQWorks:
- Валидация диапазонов Status (S) и Turn (T): Предотвращение загрузки некорректных кинематических параметров ($S \notin 0..7$, $T \notin 0..63$).
- Контекстный анализатор инструкции RESUME: Выявление недопустимых операторов
RESUMEвне обработчиков прерываний. - Детектор бесконечного цикла FOR STEP 0: Предотвращение зависания контроллера робота при шаге цикла, равном 0.
- Ограничения интерпретатора SUBMIT: Блокировка синхронных команд движения робота внутри фоновых задач
$SPS.SUB. - Контроль последовательностей SYNC и SPLINE: Валидация синхронных команд триггеров внутри сплайн-блоков.
- Защита технологических пакетов: Сохранение монолитности фолдов KUKA.ServoGun (
%MKUKATPSERVOTECH), SpotTech, ArcTech и GlueTech при автоматических конвертациях.
34. Заводская надежность (Enterprise Fleet Verification)
100% подтвержденная надежность на 9 804 промышленных модулях KRL (более 4,2 млн строк кода на 17 роботизированных комплексах 8 клиентов) с нулевой потерей строк и сохранением баланса блоков.
35. Движок безопасного автоисправления KRL Safe Auto-Repair (krl.fixAllSafeIssuesInFile)
Детерминированное пакетное и точечное исправление (Ctrl+. QuickFix & Fix-All) 7 классов синтаксических и структурных дефектов без искажения кинематики и траектории:
- Очистка сигнатуры BOM и не-ASCII артефактов: Удаление скрытого UTF-8 BOM (
\xEF\xBB\xBF), замена типографских кавычек (« » “ ” „) на стандартные", длинных тире на-`, неразрывных пробелов на пробелы, транслитерация немецких умлаутов вне строк. Предотвращает фатальные сбои компилятора KSS на реальном роботе. - Синхронизация закрывающих тегов FOLD / ENDFOLD: Автоматическое согласование и восстановление закрывающих тегов
;ENDFOLD <Name>при рассинхронизации или повреждении вложенных фолдов. - Устранение критического шага FOR STEP 0: Замена фатального шага
STEP 0, приводящего к бесконечному циклу и зависанию контроллера KRC, на безопасный инкрементSTEP 1. - Обязательная вставка BRAKE перед RESUME: Автоматическое внедрение команды замедления
BRAKEв подпрограммах прерываний перед инструкциейRESUME, устраняя системную аварию KSS01442. - Фиксация динамической модели нагрузки BAS(#TOOL / #PAYLOAD): Автоматическая передача данных активного инструмента и массы детали в интерполятор KSS после мутаций
$LOAD/LOAD_DATA, исключая рывки манипулятора и перегрузку приводов. - Устранение дубликатов модификаторов аппроксимации: Безопасная нормализация дублирующихся токенов сглаживания (случайные тройные токены или дубликаты
C_PTP C_PTP). - Синхронизация метаданных KUKA Inline Form: Устранение критической ошибки SmartPAD Touch-Up: синхронизация заголовка фолда и XML-метаданных
;Paramsс реальными выполняемыми инструкциями$OUT[...], исключая перезапись логики при редактировании формы на пульте. - Защитный откат Rollback Guard и Monaco Diff: Мгновенный откат при любых рисках регрессии. Интерактивный предпросмотр изменений в нативном редакторе Monaco Diff Editor до записи на диск.
NOTE
Очистка неиспользуемых объявлений и мертвого кода: вынесена в специализированный отдельный инструмент krl.cleanupUnusedVariables (Universal Backup & Unused Variable Purge Engine [PRO]) с интеллектуальным токенизатором структур, защитой $config.dat, фоновых задач sps.sub и интерфейсов EthernetKRL.
36. Прозрачное монтирование бэкапов KRC и двусторонняя синхронизация с .ZIP (krl.mountBackupZipAsProject)
Открытие архивов SmartPAD (Robot1.zip, KRCDiag_*.zip) напрямую как рабочих папок в Проводнике VS Code:
- Редактирование без распаковки: Полноценный LSP-анализ, автодополнение, навигация и аудит безопасности внутри смонтированного архива.
- Сверхбыстрый In-Memory патчер: Перехват сохранения файлов (
Ctrl+S) и обновление исходного.zipна диске менее чем за 80 мс без блокировок интерфейса. - Синхронизация файловых операций: Автоматическое отражение удалений, созданий и переименований файлов в архиве.
37. Динамический профилировщик траекторий и сингулярностей
Оценка траектории и кинематических рисков до загрузки в контроллер:
- Предиктор сингулярности кисти (Wrist Singularity): Обнаружение линейных движений (
LIN), проходящих через сингулярность 5-й оси ($A_5 \approx 0^\circ \pm 5^\circ$). - Сингулярности плеча и пределов вылета: Контроль пересечения оси вращения $A_1$ и превышения 96% максимального радиуса зоны досягаемости.
- Детектор аппаратных гонок сигналов: Выявление переключения дискретных выходов без команды
TRIGGER. - Расчёт потерь времени цикла: Анализ потерь времени от срывов блендинга (Vorlaufstopp) с разделением на технологические риски.
38. SCADA Live Bridge и онлайн-подключение к контроллеру (krl.live.connect, krl.live.openDashboard) [PRO]
Прямой двусторонний аппаратный мост телеметрии и диагностики к физическим контроллерам KUKA KRC4, KRC5 и виртуальным контроллерам OfficePC по протоколам CrossComm WCF, OPC UA или EthernetKRL:
- Координаты и состояние в реальном времени: Потоковая передача декартовых координат фланца TCP ($X, Y, Z, A, B, C$), активных номеров Tool/Base и текущих углов 6 осей ($A_1..A_6$).
- Режимы работы и защитные цепи: Отображение режима работы (T1, T2, AUT, EXT), готовности приводов (
$PERI_RDY), аварийных остановов ($ALARM_STOP) и блокировок защитных ограждений. - Интерпретаторы и программный указатель: Мониторинг состояния фонового Submit (
$SPS) и робот-интерпретатора ($PRO_STATE), имени исполняемой программы ($PRO_NAME) и активной строки кода ($PRO_IP) прямо в VS Code. - Динамический оверрайд скорости: Контроль и отображение текущего процента рабочей скорости (
$OV_PRO). - Диагностический зонд шины I/O: Онлайн-мониторинг состояния цифровых входов/выходов (
$IN/$OUT1..4096) и системных флагов ($FLAG). - Сетевое сканирование подсетей: Автоматический поиск активных контроллеров KRC в промышленной сети предприятия.
39. Мульти-инспектор журналов KSS и сквозной таймлайн (krl.openAllEventLogs) [PRO]
Агрегатор журналов событий и аварий для углубленной диагностики роботов KUKA:
- Сквозное объединение архивов: Слияние и хронологическое упорядочивание записей из всех диагностических файлов контроллера (
KrcLog.evt,KSSLog.evt,SafetyLog.evt,SystemLog.evt,CrossLog.evt). - Синхронный перевод кодов ошибок KSS: Автоматическое декодирование числовых кодов KSS с отображением подробных субтитров и пояснений на 6 языках (EN, DE, RU, TR, ES, IT).
- Фильтрация и быстрый поиск: Фильтрация по уровню критичности (Fatal, Error, Warning, Info, State) и мгновенный текстовый поиск по меткам времени и сообщениям.
- Переход к исходному коду KRL: Быстрый переход от диагностического сообщения или аварии к соответствующей строке модуля
.src/.dat.
40. Устойчивость к составным идентификаторам и массивам
Полная устойчивость AST-парсера и таблиц символов к сложным промышленным конструкциям KRL:
- Поддержка массивов и структур: Корректный разбор выражений с квадратными скобками, доступом к полям структур и индексацией без ложных синтаксических ошибок (например,
$OUT[12],$COUNT_I[1],LOAD_DATA[1].M,P1.X). - Навигация и всплывающие подсказки: Полная документация, вывод типов и поиск ссылок для индексированных системных переменных и структур данных.
41. Автоисправление рассинхронизации Inline Form (ILF) (krl.fixAllSafeIssuesInFile) [PRO]
Детерминированный движок автоматического устранения рассинхронизации параметров движения:
- Согласование XML-метаданных: Сканирование и исправление расхождений между параметрами движения KRL внутри фолдов
;FOLD PTP/LINи скрытыми служебными XML-комментариями (%MKUKATPBASIS,%CMOVE,...). - Безопасная массовая очистка: Устранение до 150+ предупреждений метаданных стандартных форм в архивных бэкапах за секунды с гарантией автоматического отката AST Rollback Guard.
42. Совместимость с KSS 8.7.9 и расширение библиотеки роботов
- Расширенный кинематический каталог: Полные кинематические паспорта, весовые и геометрические границы для KSS 8.7.9, включая серию KR 50 R2500 и технологические пакеты GripperSpotTech.
- Верификация динамической модели нагрузки: Глубокий аудит параметров полезной нагрузки (
LOAD_DATA), проверяющий массу ($M$), координаты центра тяжести ($COG: X, Y, Z$) и компоненты тензора инерции ($J_X, J_Y, J_Z$) для предотвращения рывков, отклонений от траектории и перегрузки осей при высоких скоростях.
43. Парсер топологии шин и каталогов KOP WorkVisual (.wvs / .wvps) (krl.inspectWvsTopology) [PRO]
Анализ бинарных проектов KUKA WorkVisual напрямую в оперативной памяти без распаковки архивов:
- Каталоги опций KOP: Автоматическое извлечение установленных технологических пакетов (
KUKA.EthernetKRL,KUKA.SafeOperation,KUKA.GripperSpotTech,KUKA.Profinet), версии рантайма KSS и серийного номера контроллера изSolution.MetaData. - Топология шин EtherCAT и Profinet: Разбор срезов слейвов EtherCAT (
EcatDiag_*.xml), конфигураций Virtual I/O и Profinet с сопоставлением аппаратных адресов. - Экспорт таблицы I/O в САПР ПЛК: Мгновенный экспорт полной таблицы сигналов
$IN/$OUTв форматы Siemens TIA Portal XML/SDF, Beckhoff TwinCAT 3 GVL и EPLAN CSV.
44. Автосинхронизация точек и нормализатор companion .dat (krl.syncPointsToDat) [PRO]
Детерминированное согласование пространственных точек и параметров движения между файлами .src и .dat:
- Сканирование AST-дерева: Анализ всех команд движения (
PTP,LIN,CIRC,SPTP,SLIN,SCIRC) и заголовков Inline Form (PDAT_ACT,FDAT_ACT,LDAT_ACT). - Автогенерация структуры
.dat: При отсутствии файла данных автоматически создаётся валидный модульDEFDAT <MODULE> PUBLIC. - Инъекция недостающих координат: Добавление объявлений (
DECL E6POS,DECL FDAT,DECL PDAT,DECL LDAT) в структурированный блок;FOLD Auto-Synchronized PointsпередENDDATс сохранением существующих обученных точек.
45. Интеллектуальный комплекс KUKA.Sim и Visual Components (.vcmx) [PRO]
Прямой аудит и постобработка имитационных 3D-моделей .vcmx (krl.inspectVcmxLayout, krl.validateVcmxSimulation, krl.exportVcmxToKrl):
- Инспектор ячейки VCMX: Двухслойный парсер
layout.rscдля извлечения дерева компонентов, контроллеров роботов (rSimKinController), булевых сигналов и связей процессов без запуска тяжёлых сред симуляции. - Валидатор дедлоков и гонок симуляции: Автоматическое обнаружение и безопасный авторемонт 4 фатальных классов багов (
VCMX001зависание по фронту,VCMX002сбой таймаута ожидания,VCMX003утечка переменной продукта,VCMX004потерянные ссылки сигналов) с сохранением бэкапов.bk1/.bk2. - Постпроцессор VCMX в KRL: Трансляция симуляционных процедур (
LinMotion,PtpMotion,SetSignal,WaitSignal) в готовые модули KRL.src+.dat.
46. Комплекс реального времени KUKA.RobotSensorInterface (RSI) 4 мс [PRO]
Разработка и валидация систем управления в жёстком реальном времени (krl.validateRsiXml, krl.generateRsiCode):
- Валидатор схем RSI XML: Проверка структуры
SensorInterface/*.xml, параметров сокета (<IP_NUMBER>,<PORT>), типов данных (BOOL,LONG,DOUBLE) и непрерывности индексовINDX. - Генератор драйвера RSI 4 мс / 12 мс: Создание готовых циклов коррекции
#IPO_FAST(4 мс / 250 Гц) и#IPO(12 мс / 83 Гц) для декартовой коррекции (#POSCORR) и управления осями через ROS 2 (#AXISCORR). - Встроенная библиотека интринсиков RSI: Поддержка функций
RSI_CREATE,RSI_ON,RSI_MOVECORR,RSI_OFF,RSI_DELETEи статусных констант.
47. CAM-импортер ЧПУ G-Code и векторов SVG в KRL (krl.importGcodeToKrl) [PRO]
Конвертация траекторий механической обработки и контуров в рабочий код робота:
- Разбор ISO G-Code: Преобразование
G0$\rightarrow$PTP/SPTP,G1$\rightarrow$LIN/SLIN, кадров круговой интерполяцииG2/G3$\rightarrow$CIRC/SCIRCс точным расчётом пространственной вспомогательной точкиAuxPointпоI, J, KилиR. Пересчёт подачиFмм/мин в$VEL.CPм/с и привязка M-кодов (M3,M5) к выходам$OUT[...]. - Импорт 2D-векторов SVG: Парсинг геометрии
<path>,<polyline>,<polygon>,<circle>, аппроксимация кривых Безье и расстановка плоскостей переходаZ_Safeи резаZ_Work.
48. Мастер калибровки машинного зрения Hand-Eye и экспорт тегов ПЛК [PRO]
- 9-позиционная калибровочная пирамида (
krl.generateVisionCalibration): Автоматический расчёт углов Эйлера ($A, B, C$) матрицы поворота Look-At в стандарте KUKA для схемEye-in-HandиEye-to-Handс генерацией траектории предзахватаPre-Grasp Approach. - Экспорт сигналов в ПЛК (
krl.exportPlcTags): Парсинг объявленийSIGNAL,$IN,$OUTс автоматическим расчётом байтовых адресов IEC 61131-3 (%I0.0,%Q0.0) и выгрузкой в TIA Portal XML/SDF, Beckhoff TwinCAT 3 GVL и EPLAN CSV.
49. Встроенный сервер Model Context Protocol (MCP) для ИИ-ассистентов [PRO]
Локальный защищённый шлюз интеграции искусственного интеллекта (127.0.0.1):
- Связь с Cursor, Antigravity, Claude Code и Windsurf: Предоставляет внешним агентам доступ к живой телеметрии робота (
krl_live_telemetry), статической диагностике проектов (krl_workspace_diagnostics), автоисправлению кода (krl_safe_auto_repair) и базе данных 957+ системных переменных KSS. - Однокликовый экспорт конфигурации: Команда
krl.copyMcpConfigдля мгновенной интеграции вclaude_desktop_config.jsonи Cursor MCP settings.
50. Корпоративное Air-Gap офлайн-лицензирование с файлами .lic [PRO]
- Экспорт запроса Hardware ID (
krl.exportHardwareIdFile): Выгрузка цифрового слепка оборудования в файлliskin-hardware-id.licдля безопасного переноса через USB на закрытых предприятиях. - Импорт подписанной лицензии (
krl.importOfflineLicenseFile): Автономная загрузка и валидация криптографической подписи Ed25519 из файлаliskin-krl-license.licс моментальным переходом в режим PRO без подключения к сети.